


 Zuhause /
Rechtwinkligen Getriebemotorauswahl für Industriemaschinen: Schachtanlage, Zahnradtyp, Verhältnis, Drehmoment, Duty Cycle und Montage
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026
Betrachten wir ein Szenario: Ein Förderbandantrieb muss 200 mm von einer Wand entfernt stehen. Die Motorwelle richtet sich mit der Walze aus, Aber für eine Durchgangskupplung ist kein Platz. Das Designteam hat zwei Optionen: Umstrukturieren des Rahmens, um einen Inline-Antrieb zu ermöglichen, oder einen rechtwinkligen Zahnradmotor verwenden, der den Leistungsfluss um 90 Grad dreht. In den meisten Fällen, Die zweite Option ist die praktische Wahl – allerdings erst, nachdem bestätigt wurde, dass das Layout es wirklich erfordert, und nur, wenn der Lokführer den richtigen Gangtyp wählt, Montagekonfiguration, und Duty Rating vor der Bestellung.
Dieser Artikel erklärt die vollständige Auswahllogik für einen rechtwinkligen Zahnradmotor in Industriemaschinen. Es beginnt mit der Frage zur mechanischen Anordnung (Warum 90 Grad notwendig sind), dann durchläuft er den Vergleich von Zahnradtypen (Wurm vs. Helikal-Fase), Ausgabeparameter, Montageschnittstelle, Umwelt, und Motorabstimmung. Das Ziel ist nicht, ein bestimmtes Modell zu empfehlen, Sondern um Ihnen zu helfen, eine Spezifikation zu finden, die ein Anbieter genau anbieten kann.
Schritt 1: Bestätigen Sie, warum eine 90-Grad-Übertragung notwendig ist
Ein rechtwinkliger Zahnradmotor ändert die Leistungsübertragungsrichtung um 90 Grad zwischen den Eingängen (motor) Welle und der Ausgang (Getrieben) Schacht. Vor der Auswahl eines, Überprüfen Sie, dass das Layout diese Konfiguration tatsächlich benötigt.
Häufige Szenarien, die einen rechtwinkligen Antrieb erfordern:
- Platzbegrenzte Gerätebreite: Eine Reihenmotor-und-Getriebe-Baugruppe verläuft entlang derselben Achse wie die Ausgangswelle. Wenn der Maschinenrahmen oder die umliegende Struktur keinen Platz für diese Verlängerung lässt., Ein rechtwinkliger Antrieb lenkt den Motor senkrecht zur Ausgangswelle um, wodurch die Gesamthülle in der Ausgangsrichtung reduziert wird.
- Vertikale oder Oberkopfantriebe: Aufzüge, Agitatoren, und Schraubenförderer erfordern oft, dass die Ausgangswelle nach unten oder nach oben zeigt, während der Motor waagerecht sitzt. Ein rechtwinkliges Getriebe ermöglicht diese Ausrichtung ohne separaten Fäge- oder Gehrungskasten.
- Eckmontierte oder U-förmige Layouts: Verpackungslinien und modulare Arbeitsstationen positionieren den Motor manchmal in einer Ecke, um den Bedienerzugang entlang der Produktionsfläche zu schaffen.
- Schmalgleisantriebe: Kräne und Wagen mit begrenzter Spurweite verwenden rechtwinklige Zahnradmotoren, um das Antriebspaket innerhalb der Gleishülle zu halten.
Wenn du vielleicht keinen rechtwinkligen Antrieb brauchst:
Wenn die Maschinenanordnung einen geraden Weg vom Motor zur angetriebenen Welle erlaubt., Ein Reihen- oder Parallelwellengetriebe ist in der Regel effizienter und einfacher einzubauen. Ein rechtwinkliger Antrieb fügt eine geometrische Komplexität – Fasen- oder Schneckengetriebe – hinzu, die zusätzliche Reibung erzeugt, heat, und manchmal Kosten. Die Wahl des rechten Winkels, wenn Inline funktionieren würde, bedeutet, für diese Komplexität zu bezahlen, ohne einen Layoutvorteil zu erzielen.
Wichtigste Erkenntnis: Die Entscheidung, einen rechtwinkligen Zahnradmotor zu verwenden, sollte sich aus dem Maschinenlayout ergeben, nicht aus einem Produktkatalog. Skizzieren Sie zuerst die Eingangs- und Ausgangswellenpositionen. Wenn sie senkrecht stehen (oder sein müssen), Fahren Sie zu Schritt 2 fort.
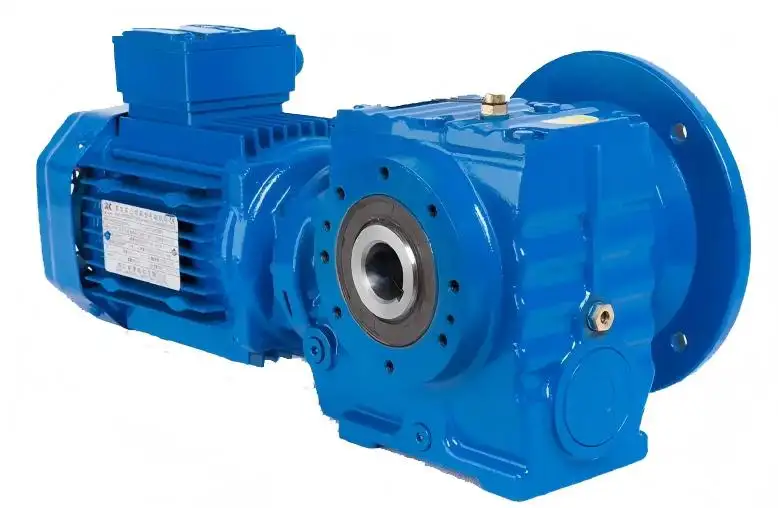
Planung eines neuen Maschinenlayouts? Schicke eine Wellenorientierungsskizze oder eine einfache Layoutzeichnung, die zeigt, wo der Motor sitzt und wo der Ausgang sein muss. Wir können bestätigen, ob ein 90-Grad-Antrieb die richtige strukturelle Wahl ist – oder ob eine Inline- oder Parallelwellenkonfiguration den Bau vereinfacht.
Schritt 2: Vergleichen Sie Schnecken- und Helical-Kegelgetriebe-Typen
Sobald du bestätigt hast, dass eine 90-Grad-Übertragung notwendig ist, Die nächste Entscheidung ist der Zahnradtyp. Zwei dominante Architekturen konkurrieren in diesem Bereich: Schneckengetriebe und Helical-Kegel-Getriebe. Beide erreichen eine 90-Grad-Leistungsübertragung, Aber ihre inneren Kontaktmechanismen sind grundlegend unterschiedlich – und dieser Unterschied treibt die Effizienz an, Wärmeerzeugung, Verhältnisbereich, Kosten, und Wartungsmerkmale.
Der Kernunterschied: Gleitkontakt vs. rollender Kontakt
Schneckenzahnradantriebe Benutze einen Wurm (ein schraubenartiger Zylinder) Vermeshung mit einem Schneckenrad (Ein Zahnrad mit gebogenen Zähnen). Der Kontakt zwischen Schnecke und Rad ist überwiegend Gleitreibung — der Schneckengewinde gleitet entlang der Zahnoberfläche des Rads, anstatt hindurchzurollen. Dieser Gleitkontakt ist die Hauptursache mehrerer gut dokumentierter Eigenschaften von Schneckenzahnradantrieben: Geringere mechanische Effizienz, Höhere Wärmeentwicklung, und die Möglichkeit (unter bestimmten Bedingungen) der Selbstverriegelung.
Helical-Kegelzahnradantriebe Verwenden Sie Spiral-Kegelräder, die sich mit rolldominantem Kontakt verbinden. Die Zahnradzähne greifen durch eine Kombination aus Rollen und Gleiten ein, Aber die gleitende Komponente ist viel kleiner als bei Schneckenantrieben. Das führt zu höherer Effizienz, Geringere Wärmeentwicklung, und einen ruhigeren Betrieb bei höheren Geschwindigkeiten.
Nebeneinander-Vergleich
| Dimension | Schneckengetriebemotor | Helical-Kegelgetriebe-Motor |
| Kontaktmechanismus | Rutschen (Reibungskopplung) | Roll-dominant |
| Effizienz | Lower; Der Wurm hat mehr Gleitkontakt und kann hohe Verhältnisse in kompakten Anordnungen erreichen. Die tatsächliche Effizienz hängt vom Verhältnis ab, Größe, lubrication, und laden | Höher; Helical-Abschrägung bietet in der Regel eine höhere Effizienz und geringere Wärme. Die tatsächlichen Werte hängen vom Verhältnis ab, Etappen, und laden |
| Wärmeerzeugung | Höher wegen der Gleitreibung | Niedriger wegen Rollkontakt |
| Verhältnisbereich | Einstufige Geräte können hohe Verhältnisse erreichen | Hohe Verhältnisse erfordern mehrere Stufen |
| Selbstverriegelung | Unter bestimmten Bedingungen möglich (siehe unten) | Nicht selbstverriegelnd |
| Kosten | Im Allgemeinen niedriger | Im Allgemeinen höher |
| Lärm | Niedrig bei niedrigen bis mittleren Geschwindigkeiten | Niedrig; Reibungsloser Betrieb |
Wichtiger Hinweis zu Effizienzwerten: Die oben dargestellten Effizienzwerte zeigen allgemeine Trends, die aus Produktdaten der Hersteller und technischer Literatur stammen. Die tatsächliche Effizienz hängt vom Verhältnis ab, Zahnradgröße, Schmiertyp, Lastlevel, und Anzahl der Stufen. Behandle keine einzelne Effizienzzahl als feste Eigenschaft eines gesamten Zahnradtyps. Ein Schneckengetriebe bei 60:1 Übersetzungsverhältnis hat bei 10 andere Wirkungsgradeigenschaften als dasselbe Schneckenzahnrad-Design:1. Ähnlich, Eine zweistufige Helix-Fäge-Einheit hat eine geringere Gesamteffizienz als eine einstufige Version.
Selbstverriegelung: Eine bedingte Eigenschaft, Keine Sicherheitsfunktion
Schneckenzahnradantriebe können Auftriebe aufweisen selbstverriegelnd — die Unfähigkeit, von der Ausgangsseite rückwärts gesteuert zu werden. Diese Eigenschaft wird in der Produktliteratur häufig erwähnt, Es ist jedoch entscheidend, die Bedingungen und Einschränkungen zu verstehen:
- Selbstverriegelungsbedingung: Der Vorführwinkel der Schnecke muss kleiner sein als der entsprechende Reibungswinkel zwischen Schneckengewinde und Radzahn. Dies ist eine geometrische und tribologische Beziehung, Keine garantierte Eigenschaft aller Schneckenräder.
- Effizienz-Kompromiss: Ein selbstsperrendes Schneckenzahnradpaar arbeitet mit sehr geringer Effizienz, da dieselbe Reibung, die Rückwärtsantrieb verhindert, auch die Vorwärtsbewegung widersetzt.
- Schwingungs- und Schmierempfindlichkeit: Vibrationen können die Reibung vorübergehend so weit verringern, dass die Selbstverriegelung gelöst wird. Veränderungen der Schmierstofftemperatur verändern den Reibungskoeffizienten, was auch die Selbstverriegelungsbedingung beeinflussen kann.
- Keine Sicherheitsbremse: Die Selbstverriegelung eines Schneckengetriebes sollte niemals als Sicherheitsmechanismus für Lasten verwendet werden, die bei Bewegung Verletzungen oder Schäden verursachen könnten. Sicherheits-Haftfunktionen erfordern eine speziell entwickelte Bremse oder eine verifizierte Verriegelungslösung.

Wenn Ihre Anwendung eine Last gegen Rückwärtsfahren halten muss, Verwenden Sie eine unabhängige Bremse. Der Reibungswiderstand des Schneckenzahnwerks kann bei geringen Lasten unter stabilen Bedingungen ausreichen, aber sie ist kein Ersatz für eine Bremse in sicherheitskritischen Anwendungen.
Wie man basierend auf Betriebsbedingungen auswählt
Anstatt zu fragen: "Was ist besser,"Frag, welcher Zahnradtyp zu deinem Betriebsprofil passt:
- Kurzzeitarbeit, Kostenempfindliche Anwendungen (Intermittierender Betrieb, Moderate Lasten, Budgetbeschränkungen): Ein Schneckengetriebemotor könnte die praktische Wahl sein. Die geringere Effizienz ist weniger wichtig, wenn der Motor minutenlang läuft statt stundenlang, und die Anfangskosten sind typischerweise niedriger.
- Kontinuierlicher Dienst, Anwendungen mit Effizienzpriorität (Lange Laufstunden, Energiekostensensitivität, Höhere Lasten): Ein Helical-Kegelgetriebe-Motor ist in der Regel die bessere Wahl. Die höhere Effizienz bedeutet weniger Energieverlust als Wärme, Niedrigere Betriebstemperatur, und bessere langfristige Zuverlässigkeit bei anhaltender Last.
- Anwendungen, die von Selbstsperrung profitieren könnten (Verhinderung von Rückwärtsfahren unter normalen Bedingungen, aber nicht sicherheitskritisch): Die Selbstverriegelungstendenz eines Schneckengetriebemotors kann nützlich sein, aber immer mit einer unabhängigen Bremse kombinieren, wenn die Last ein Sicherheitsrisiko darstellt.
Ich bin mir nicht sicher, welcher Zahnradtyp zu deiner Anwendung passt? Senden Sie Ihr erforderliches Reduktionsverhältnis, Geschätztes Ausgangsdrehmoment oder -last, und durchschnittliche Betriebsstunden pro Tag. Wir können beurteilen, ob eine Wurm- oder Helical-Bevel-Architektur die bessere strukturelle Übereinstimmung ist – bevor Sie sich für ein bestimmtes Modell entscheiden.
Schritt 3: Definiere die Ausgangsgeschwindigkeit, Drehmoment, und Dienstanforderungen
Nach der Verengung des Zahnradtyps, Der nächste Schritt ist die Quantifizierung dessen, was das Laufwerk am Ausgangspunkt liefern muss.
Ausgangsgeschwindigkeit und Reduktionsverhältnis
Das Reduktionsverhältnis wird durch die Nenndrehzahl des Motors und die erforderliche Ausgangsdrehzahl bestimmt:
Verhältnis = Motordrehzahl / erforderliche Ausgangsdrehzahl
Zum Beispiel, ein 4-poliger Wechselstrommotor mit etwa 1,400 U/min Antrieb eines Förderbands, das 70 U/min benötigt, erfordert ein Verhältnis von etwa 20:1.
Beachten Sie, dass die tatsächliche Drehzahl des Motors unter Last etwas niedriger ist als die synchrone Drehzahl (Schlupf-in-Asynchronmotoren, oder Effekten der Drehzahl-Drehmoment-Kurve in Gleichstrommotoren). Verwenden Sie die bewertete (Geladen) Geschwindigkeit für Verhältnisberechnung, nicht die theoretische Synchrongeschwindigkeit.
Ausgangsdrehmoment
Das theoretische Ausgangsdrehmoment kann wie folgt approximiert werden:
Ausgangsdrehmoment ≈ (Motor-Nenndrehmoment × Übersetzungsverhältnis) × Effizienz
Diese Formel liefert eine Anfangsschätzung, Aber es hat seine Grenzen:
- Das Getriebe-Drehmoment ist die harte Obergrenze des Getriebes: Das Getriebe hat ein maximal angegebenes Ausgangsdrehmoment, das sich aus seiner Getriebestärke ergibt, Tragfähigkeit, und Wohnraumdesign. Selbst wenn die Mathematik sagt, dass der Motor durch ein hohes Verhältnis mehr Drehmoment liefern kann, Das Getriebe ist möglicherweise nicht für die Übertragung ausgelegt.
- Der motorische Betriebspunkt ist wichtig: Das Nenndrehmoment des Motors entspricht dem Drehmoment, das er kontinuierlich liefern kann, ohne zu überhitzen. Spitzendrehmoment (Beim Start oder Überlasten) Könnte höher sein, aber nicht aufrechterhalten werden kann. Verwenden Sie kein Stall- oder Spitzendrehmoment als Grundlage für den kontinuierlichen Betrieb.
- Die Effizienz ist nicht konstant: Ein Schneckengetriebe bei 60:1 Übersetzungsverhältnis hat eine geringere Effizienz als dasselbe Schneckengetriebe bei 10:1. Mehrstufige Getriebe verstärken die Verluste. Nutzen Sie Effizienz als Bereich, kein fester Multiplikator.
Die Quintessenz: Die Drehmomentberechnung hat drei Grenzen – das Getriebe-Drehmoment, Motorthermische Grenze, und Effizienz im tatsächlichen Verhältnis. Jede dieser Einschränkungen kann die Bindungsbedingung sein. Überprüfen Sie alle drei, bevor Sie zu dem Schluss kommen, dass eine gegebene Kombination aus Übersetzungsverhältnis und Motor funktionieren.
Dienstfaktor
Der Servicefaktor (Auch Anwendungsfaktor oder Überlastfaktor genannt) erklärt die Art der angetriebenen Last. Ein gleichmäßig beladenes Förderband (Konstantes Drehmoment, Reibungsloser Start) benötigt einen geringeren Servicefaktor als ein Brecher oder eine Hubkolbenpumpe (shock loads, frequent starts, reversing).
Die Auswahl des Servicefaktors hängt von:
- Lastklasse: Uniform (U), moderate shock (M), heavy shock (H)
- Betriebszeiten pro Tag: Mehr Stunden erfordern in der Regel einen höheren Faktor
- Startfrequenz: Häufige Starts bringen thermische und mechanische Belastungen mit sich
- Volllast vs. Teillast-Starts: Unter voller Last anzufangen ist anspruchsvoller
Verschiedene Hersteller verwenden unterschiedliche Servicefaktortabellen. Beim Vergleich von Lieferanten, Fragen Sie nach der spezifischen Auswahltabelle für die von Ihnen bewertete Serie – gehen Sie nicht davon aus, dass ein "Servicefaktor von 1,5" Markenübergreifend dasselbe bedeutet.
Ich habe ein Lastprofil, bin mir aber beim Drehmoment nicht sicher? Senden Sie Ihre Nenngeschwindigkeit und Leistung Ihres Motors, Ziel-Ausgangsgeschwindigkeit, und eine Beschreibung der angetriebenen Last (Förderband, Mixer, Agitator, usw.). Wir können helfen, das erforderliche Übersetzungsverhältnis abzuschätzen und prüfen, ob die Getriebebewertung übereinstimmt.
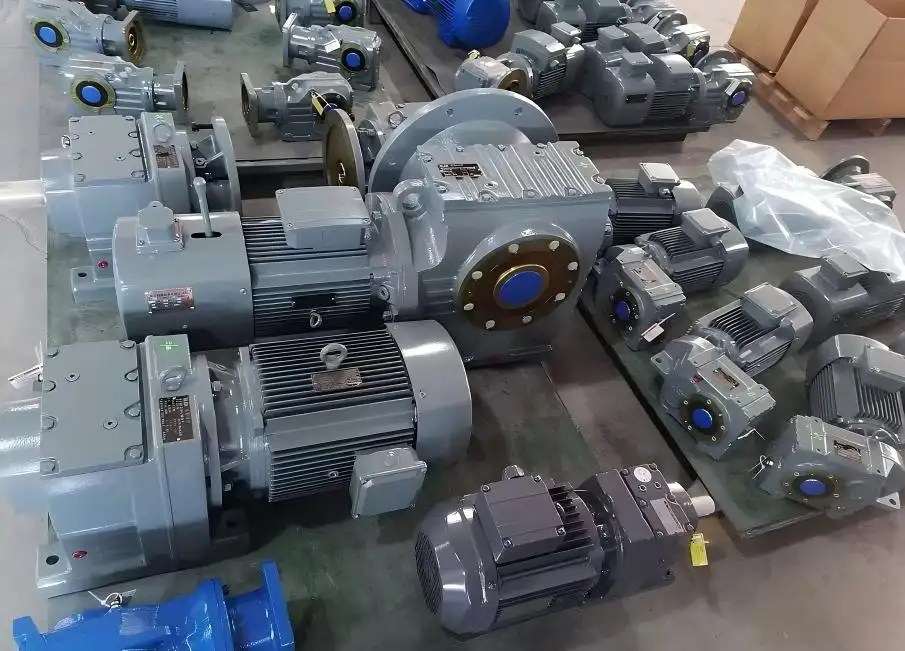
Schritt 4: Spezifizieren Sie die Montageschnittstelle
Die Montageschnittstelle ist der Ort, an dem viele rechtwinklige Zahnradmotorinstallationen Probleme bekommen. Ein Motor mit korrektem Übersetzungsverhältnis und Drehmoment kann trotzdem nicht eingebaut werden, wenn die Welle installiert wird, Flansch, Fuß, oder die Ausrichtung passt nicht zur Maschine.
Auslasswelle: Solid vs. Hollow
| Dimension | Massiver Schaft | Hohlschacht |
| Verbindungsmethode | Kopplung, Ritzel, oder eine Riemenscheibe, die an der Welle montiert ist | Die Welle der angetriebenen Maschine wird direkt in den Hohllauf des Getriebes eingesetzt |
| Platzbedarf | Benötigt Platz für Kupplung und Wellenverlängerung | Kompakter; eliminiert die Kopplung |
| Trasse | Erfordert eine sorgfältige Ausrichtung (radial und winkelig) zwischen Getriebe und Antriebswelle | Selbstausrichtung; Die Welle tritt direkt in die Bohrung ein |
| Drehmomentübertragung | Durchgangsschlüssel und Schlüsselgang auf der Welle | Durch-Flat-Tonart (DIN 6885) oder eine Schrumpf-Scheibe (Erweiterungsscheibe) |
| Zerlegung | Relativ unkompliziert | Es kann einen hydraulischen Zieher oder spezielle Werkzeuge erfordern |
| Drehmomentreaktion | Übertragen durch Kopplung an den Maschinenrahmen | Benötigt einen Drehmomentarm oder eine Reaktionshalterung, um eine Drehung des Getriebes zu verhindern |
Hohlwelle bedeutet nicht "kein Reaktionsdrehmomentmanagement". Wenn ein Getriebe direkt auf der Antriebswelle montiert ist (Hohlwellenkonfiguration), Das Reaktionsmoment – das Drehmoment, das versucht, das gesamte Getriebegehäuse in die entgegengesetzte Richtung des Ausgangs zu drehen – muss von einem Drehmomentarm absorbiert werden, Reaktionshalter, oder eine andere mechanische Verbindung zum Maschinenrahmen. Ohne das hier, Das Getriebe dreht sich unter Last.
Fußbefestigung vs. Flanschmontage
- Fußmontage: Das Getriebe sitzt auf einer Grundplatte oder einem Maschinenrahmen, durchgeschraubte Fußgussteile. Dies ist die gebräuchlichste industrielle Montageart und funktioniert gut, wenn die Maschine eine flache Montagefläche hat.
- Flanschmontage: Das Getriebe wird über einen gefrästen Flansch an einer vertikalen oder horizontalen Fläche befestigt. Dies ist bei Geräten üblich, bei denen das Laufwerk seitlich montiert ist oder der Platz unter dem Laufwerk begrenzt ist.
- Kritische Regel: Wenn ein Getriebe sowohl Fuß- als auch Flanschbefestigungsoptionen hat,, Nicht beide gleichzeitig verschrauben. Das Anziehen von Fuß- und Flanschbolzen erzeugt konkurrierende Kräfte, die das Gehäuse verformen können, Die Zahnräder falsch ausrichten, und einen vorzeitigen Lagerausfall verursachen. Verwenden Sie pro Installation eine Montagemethode.
Montageposition und Schmierung
Rechtwinklige Zahnradmotoren können in verschiedenen Ausrichtungen – horizontal – eingebaut werden, Vertikal, schräg – je nach Maschinenkonstruktion. Die Montageposition beeinflusst direkt den Ölstand im Getriebe:
- Ölbadschmierung beruht darauf, dass die Zahnräder in den Ölsumpf tauchen. Wenn sich die Getriebeausrichtung ändert, Der Ölstand im Verhältnis zu den Zahnrädern ändert sich.
- Die Änderung der Befestigungsposition von der ursprünglichen Spezifikation erfordert eine Anpassung der Ölnachfüllmenge um eine ordnungsgemäße Getriebeschmierung sicherzustellen.
- Atem-/Lüftungsposition: Der Getriebe-Breather (ein kleiner Lüftungsschacht, der den Innendruck ausgleicht) muss am höchsten Punkt der installierten Ausrichtung positioniert sein. Wenn der Atembehälter unter dem Ölstand liegt, Öl wird auslaufen.
- Installation von vertikalen Motoren: Wenn der Motor vertikal montiert ist (Zeigen nach oben oder unten), Vorsichtsmaßnahmen sind erforderlich, um zu verhindern, dass Flüssigkeiten oder Schadstoffe entlang der Welle in den Motor gelangen.
Die meisten Hersteller verwenden einen Montagepositionscode (wie M1 bis M6) als Branchenkonvention zur Definition der sechs Standard-Installationsausrichtungen. Beim Bestellen, Geben Sie den Montagepositionscode an, damit die Fabrik die richtige Ölmenge füllt und den Atemventil entsprechend positioniert.
Spezifizierung der Montageschnittstelle.? Senden Sie den Durchmesser der Antriebswelle, Tastenbahnmaße, und verfügbare axiale Länge. Wenn das ein Ersatz ist, Stellen Sie Fotos der bestehenden Anlage bereit — Namensschild, Ausgangswelle, Montagefläche, und insgesamt den Platz – damit wir die korrekte Montagekonfiguration vor dem Angebot bestätigen können.
Schritt 5: Umwelt bewerten, Versiegelung, und Wartungszugang
Die Betriebsumgebung beeinflusst die Auswahl des Gangtyps, Abdichtungsanforderungen, lubrication, und langfristige Zuverlässigkeit.
Umgebungstemperatur
Standard-Industriegetriebemotoren sind typischerweise für Umgebungstemperaturen von 0°C bis 40°C ausgelegt. Wenn Ihre Geräte in einer kälteren Umgebung arbeiten (unter 0°C), Die Viskosität des Schmierstoffs beim Anfahren könnte zu hoch sein, causing inadequate lubrication until the oil warms up. In heißeren Umgebungen (über 40°C), Die thermische Dissipationskapazität des Getriebes ist reduziert, und das Öl kann sich schneller abbauen.
Verunreinigung und Versiegelung
- Staubige Umgebungen (Bergbau, Zement, Getreidehandhabung): Robuste Wellendichtungen werden benötigt (Lippendichtungen, Labyrinth-Siegel, oder V-Ringe) um zu verhindern, dass abrasive Partikel ins Getriebe gelangen und Zahnradzähne sowie Lager beschädigen.
- Washdown-Umgebungen (Lebensmittelverarbeitung, Pharmazeutik): Edelstahlbeschläge werden benötigt, Versiegelte Gehäuse, und IP-zertifizierte Gehäuse. Standard-Industriegetriebemotoren sind ohne spezifische Abdichtungsverbesserungen möglicherweise nicht geeignet.
- Außeninstallation: Benötigt Schutz gegen das Eindringen von Feuchtigkeit, UV-Abbau nichtmetallischer Bauteile, und Temperaturzirkulation.
Wartungszugang
Rechtwinkligen Getriebemotoren benötigen regelmäßige Wartung: Ölprüfungen und -wechsel, Dichtungsinspektion, und schließlich Lager- oder Zahnradwechsel. Beim Entwurf der Installation, Stellen Sie sicher, dass genügend Platz um das Getriebe herrscht für:
- Ölprüfung und Ölwechsel (Zugang zum Ableerstopfen und Füllstopfen)
- Inspektion des Beatmungsgeräts
- Entfernung der Einheit für den Einsatz (Bolzenzugang, Heberfreiheit)
- Messung der Temperatur auf der Gehäuseoberfläche
Eine kompakte Installation, die 50 mm Maschinenbreite spart, aber den Ölablassstopfen blockiert, kostet in Wartungszeiten deutlich mehr als Platz.
Schritt 6: Motor anpassen – Spannung, Macht, Bremse, und Control
Der letzte Schritt ist die Spezifizierung der Motorseite der Getriebemotorbaugruppe.
Motorleistung und Spannung
- Wechselstrom-Asynchronmotoren sind die gebräuchlichste Wahl für industrielle rechtwinkligen Getriebemotoren. Standardspannungen (z. B., 230/400V 50Hz, 460V 60Hz) und standardmäßige Rahmengrößen machen den Austausch und die Integration einfach.
- Gleichstrommotoren kann in Anwendungen eingesetzt werden, die eine Geschwindigkeitsregelung über Spannungsanpassung erfordern, Batteriebetriebene Geräte, oder spezifische OEM-Designs. Gleichstromgetriebemotoren haben unterschiedliche Strom- und Steueraspekte (siehe unseren Leitfaden zur Auswahl von DC-Getriebemotoren für Details).
- Leistungsauswahl: Die Motorleistung muss ausreichen, um das maximal erforderliche Drehmoment bei der erforderlichen Drehzahl zu erzeugen, wobei der Servicefaktor angewendet wird. Das Unterdimensionieren des Motors führt zu Überlastung und Überhitzung; Überdimensionierung verschwendet Energie und kann die Kosten unnötig erhöhen.
Bremse
Wenn die Anwendung erfordert, dass die Last anhält und die Position hält (Geneigte Förderbänder, Vertikale Aufzüge, Positionierungssysteme), Eine Bremse ist notwendig. Spezifizieren:
- Bremsfunktion: Entscheidung (Halte die Position beim Ausschalten der Kraft), Stoppen (Verlangsamen Sie die Last auf Ruhe), oder Notstopp
- Bremsmoment: Muss ausreichen, um die maximal erwartete Last zu halten oder zu stoppen
- Bremsspannung: Muss mit dem Steuerungssystem übereinstimmen (AC oder DC, bei Bedarf mit entsprechendem Gleichrichter)
- Bremstyp: Frühlingsanwendung (Failsafe – aktiviert sich, wenn der Strom abgeschaltet wird) ist Standard für Sicherheitsanwendungen
Verlassen Sie sich nicht darauf, dass das Selbstblockieren eines Schneckengetriebes als Ersatz für eine Bremse gilt. Wie in Schritt 2 erläutert, erläutert, Die Selbstverriegelung ist bedingt und kann durch Vibrations- oder Schmierstofftemperaturänderungen aufgelöst werden.
Steuerung und Rückkopplung
Wenn die Anwendung variable Geschwindigkeit erfordert, Positionierung, oder synchronisierten Betrieb mit anderen Laufwerken, Spezifizieren Sie die Steuerungsanforderungen:
- Frequenzvariabler Antrieb (VFD) für Wechselstrommotoren: Ermöglicht eine Drehzahlanpassung, Sanfter Start, und Drehmomentregelung. Stellen Sie sicher, dass das Getriebe für den Betriebsdrehzahlbereich ausgelegt ist und die Kühlung bei niedrigen Geschwindigkeiten ausreichend ist.
- Encoder- oder Resolver-Rückmeldung: Für geschlossene Drehzahl- oder Positionsregelung
- Reversing: Wenn die Anwendung häufige Richtungswechsel erfordert, Das Getriebe und der Motor müssen für den Rückwärtsbetrieb ausgelegt sein, und die Bremse (falls eingebaut) muss schnell genug losgelassen werden, um eine reibungslose Umkehr zu ermöglichen
Auswahlübersicht: Entscheidungsbaum und RFQ-Parameter
Entscheidungsbaum
- Ist eine 90-Grad-Übertragung durch die Maschinenanordnung erforderlich.? → Falls ja, Fahren Sie fort. Falls nein, Betrachten Sie Inline- oder Parallelwelle.
- Welcher Zahnradtyp passt zum Betriebsprofil? → Kurze/intermittierende Dienstkostenpriorität → Wurm. Effizienzpriorität → Helical-Bevel-Priorität für Langzeit-/kontinuierliche Funktionsfähigkeit.
- Welche Übersetzung und welches Ausgangsdrehmoment sind benötigt? → Berechnen Sie aus der Motordrehzahl und der erforderlichen Ausgangsdrehzahl. Überprüfen Sie das Drehmoment des Getriebes.
- Welche Montageschnittstelle benötigt die Maschine? → Massiv- oder Hohlschaft, Fuß oder Flansch, Montagepositionscode, Reaktionsdrehmomentmanagement.
- In welcher Umgebung wird die Einheit operieren?? → Temperatur, contamination, Versiegelung, Wartungszugang.
- Welche Motorspezifikationen werden benötigt? → Macht, Spannung, Bremse, Steuerung, Rückmeldung.
RFQ-Parameter-Checkliste
Wenn Sie eine Anfrage an einen Lieferanten senden, Stellen Sie so viel wie möglich von Folgendem bereit:
| Kategorie | Parameter |
| Anwendung | Maschinentyp, Getriebene Komponente, Layoutbeschreibung |
| Ausgabe | Erforderliche Ausgangsdrehzahl, Erforderliches Drehmoment oder Lastbeschreibung |
| Motor | Macht (kW oder HP), Spannung, Frequenz, Phase (AC) oder Versorgungsspannung (DC) |
| Verhältnis | Zielreduktionsverhältnis (falls bekannt) oder Motordrehzahl für die Berechnung |
| Pflicht | Betriebszeiten/Tag, Starts pro Stunde, Volllast- oder Teillaststart |
| Montage | Wellentyp (Solid/Hollow), Wellendurchmesser, Flansch oder Fuß, Montageposition |
| Umwelt | Umgebungstemperaturbereich, Kontaminationsniveau, Drinnen/Draußen |
| Bremse | Erforderlich (Ja/Nein), Funktion (Halten/Stoppen/Notfall), Spannung |
| Steuerung | VFD (Ja/Nein), Encoder-Rückmeldung (Ja/Nein), Umkehren erforderlich (Ja/Nein) |
| Menge | Anfangsbestellmenge und jährliche Schätzung |
Bereit für eine spezifische Modellempfehlung? Laden Sie Ihre Skizze Ihres Maschinenlayouts oder bestehende Namensplattendaten zusammen mit den oben genannten Parametern hoch. Wir werden die Ausrichtung des Schachts überprüfen, Ausrüstungstyp-Eignung, Montagekonfiguration, und Pflichtanforderungen, Dann prüfe eine Serien- und Modellkombination, die zu deiner Ausrüstung passt.
Teilen Sie auf Social Social:


Kontaktieren Sie uns
In diesem Artikel
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026