


 Zuhause /
Getriebemotor vs. Schrittmotor: Unterschiede im Drehmoment, Geschwindigkeit und Kontrolle
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026
Getriebe- und Schrittmotoren lösen unterschiedliche Bewegungsprobleme: Ein Getriebemotor liefert ein kontinuierliches Drehmoment über einen großen Drehzahlbereich für den industriellen Einsatz, während ein Schrittmotor eine präzise Open-Loop-Positionierung bei niedrigen Geschwindigkeiten für Indexierungsanwendungen ermöglicht. Die richtige Wahl hängt davon ab, ob Ihre Priorität dauerhafte Leistung oder eine genaue Positionskontrolle ist..
Wichtige Erkenntnisse
- Schrittmotoren liefern bei niedriger Drehzahl das maximale Drehmoment und verlieren das Drehmoment deutlich über etwa 1,000 Umdrehungen pro Minute; Getriebemotoren halten das Nenndrehmoment über einen weiten Dauerbetriebsbereich.
- Schrittmotoren laufen im offenen Kreislauf (Kein Feedback), Vereinfachung der Steuerung, aber Risiko von Verlustschritten unter Last; Getriebemotoren in Kombination mit Encodern bieten eine geschlossene Präzision für anspruchsvolle Positionierung.
- Schrittmotoren ziehen auch in stationärer Phase konstanten Strom, Wärmeerzeugung und Energieverschwendung; Getriebemotoren laufen effizient bei Nennlast.
- Die praktische Regel: Wählen Sie einen Schrittgerät für die Indexierung und leichte Positionierung, Ein Getriebemotor für den kontinuierlichen industriellen Einsatz mit Drehmoment, Geschwindigkeitsbereich, und Zuverlässigkeit.
- Die Kostenunterschiede gehen über den Kaufpreis hinaus – die Fahrer, Controller, Wärmemanagement, und Ausfallzeiten wirken sich auf die Gesamtkosten des Besitzes aus, Vor allem im 24/7-Betrieb.
Was ist ein Zahnradmotor?
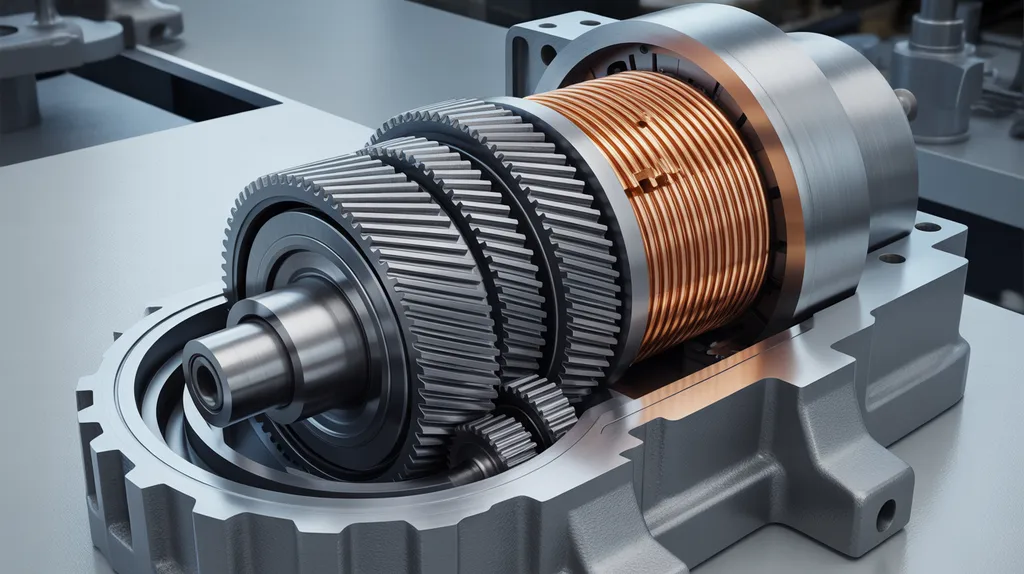
Ein Getriebemotor kombiniert einen Elektromotor mit einem Getriebe, um die Ausgangsdrehzahl zu reduzieren und das Drehmoment für industrielle Antriebsanwendungen zu erhöhen. Das Getriebe verwendet Schalträder, um die Drehzahl gegen einen mechanischen Vorteil einzutauschen, wodurch ein relativ kleiner Motor schwere Lasten mit kontrollierten Geschwindigkeiten antreiben konnte.
Industriegetriebemotoren gibt es in mehreren Ausführungen. Helixgetriebemotoren (erhältlich in R, S, K, und F-Serien-Designs) bieten hohe Effizienz und einen reibungslosen Betrieb. Schneckengetriebemotoren bieten kompakte rechtwinkligen Antriebe mit hohen Untersetzungsverhältnissen. Planetare Reduzerer liefern eine hohe Drehmomentdichte in einem kompakten Gehäuse, während zykloidale Reduziere für anspruchsvolle Anwendungen eine Stoßlastresistenz bieten. Mingye baut sowohl Motoren als auch Reduzierer auf modularen Plattformen, Standardisierte Entwürfe, was den Austausch und die Anpassung vereinfacht.
Für einen tieferen Einblick, wie sich Getriebemotoren von Standard-Elektromotoren unterscheiden, Siehe unseren Vergleich von Getriebemotor vs. Elektromotor.
Was ist ein Schrittmotor?
Ein Schrittmotor wandelt elektrische Impulse in feste Winkelschrittschritte um, mit Rotationsgeschwindigkeit proportional zur Impulsfrequenz. Jeder Impuls bewegt die Motorwelle in einem präzisen Winkel, was Stepper von Natur aus für Positionssteuerung ohne Rückkopplung geeignet macht.
Laut Anaheim Automation, Hybrid-Schrittmotoren verwenden üblicherweise Schrittwinkel von 0,9°, 1.8°, 3.6°, und 4,5°, wobei 1,8° am häufigsten gebräuchlich ist. Permanentmagnet-Schrittmaschinen haben in der Regel größere Schrittwinkel von 45° oder 90° und zeigen ein hohes Drehmoment bei guter Dämpfung, während variable Reluktanzschritte höhere Schrittraten von 5° bis 15° erreichen, aber kein Rastdrehmoment haben – das heißt, sie bieten keinen Rotationswiderstand, wenn sie nicht angetrieben sind.
Hybride Schrittmotoren eignen sich am besten für stabile Lasten mit Drehzahlen unter 1,000 Umdrehungen pro Minute, laut Anaheim Automation. Diese Geschwindigkeitsbegrenzung bestimmt, wo Schrittmotoren sinnvoll sind und wo sie nicht ausreichen.
Getriebemotor vs. Schrittmotor: Vergleichstabelle Seite an Seite
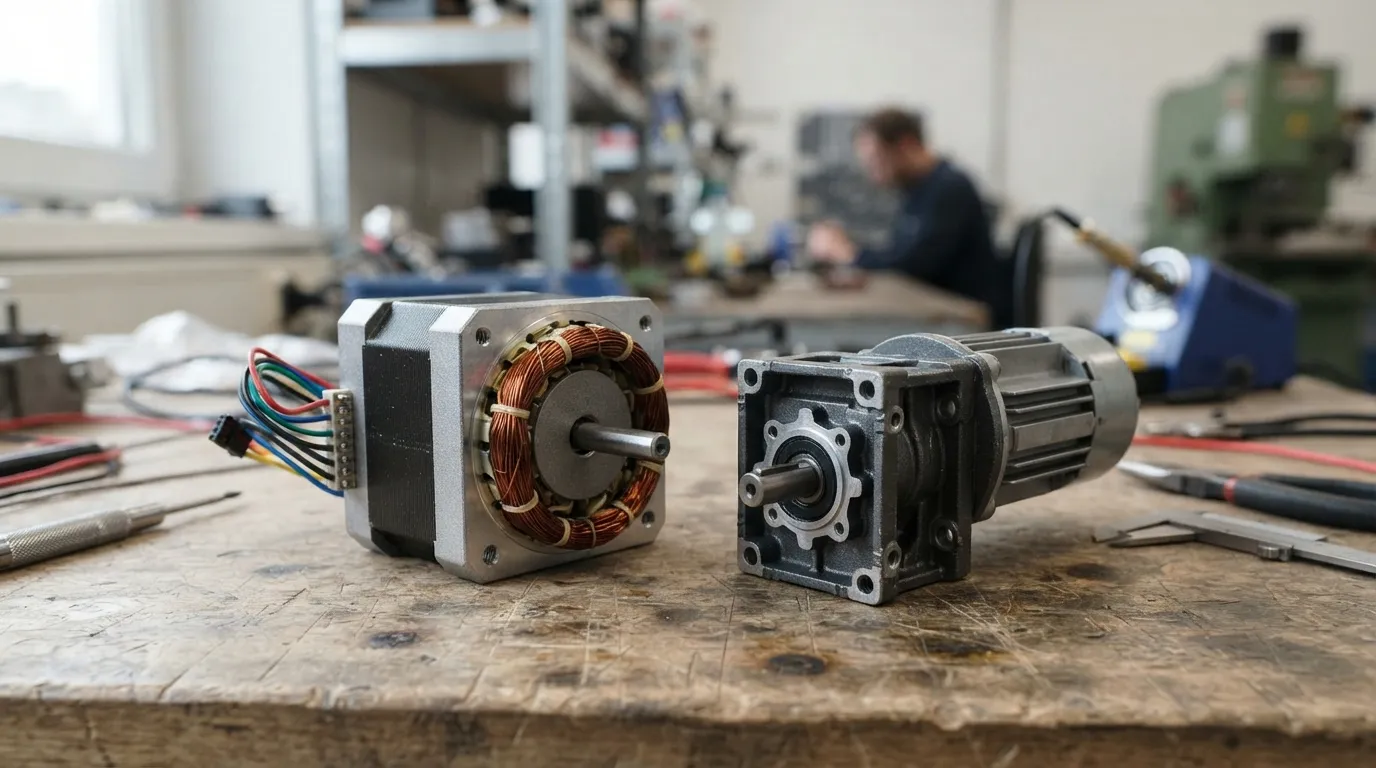
| Attribut | Getriebemotor | Schrittmotor |
|---|---|---|
| Drehmomenteigenschaften | Anhaltendes Drehmoment über den Drehzahlbereich hinweg | Spitzendrehmoment bei niedriger Geschwindigkeit; fällt über ~1,000 Umdrehungen pro Minute |
| Geschwindigkeitsbereich | Breit; Kommt auf das Übersetzungsverhältnis an | Typisches Maximum ~2,000 Umdrehungen pro Minute; Bester unter 1,000 Umdrehungen pro Minute |
| Kontrollmethode | Geschlossener Kreislauf möglich mit Encoder | Open-Loop-Standard (Kein Feedback) |
| Positionsgenauigkeit | Kommt auf den Encoder/Feedback an | Hohe Wiederholbarkeit ohne Rückkopplung |
| Effizienz bei Nennlast | Hoch | Lower; Konstanter Stromverbrauch |
| Wärmeerzeugung | Moderat, Designabhängig | Hoch unter Last/Halten; Konstantstrom |
| Lärm | Das variiert je nach Ausrüstungstyp | Hörbares hochfrequentes Rauschen |
| Kosten | Höherer Anfangswert; Senken Sie die TCO für den Dauerbetrieb | Unterer Anfangsbuchstaben; höhere Systemkosten mit Treiber/Controller |
| Dienstzyklus | Kontinuierlicher Industriebetrieb | Intermittierend; Indexierung |
| Typische Anwendungen | Förderbänder, Mixer, Materialhandhabung | Positionierungstische, Indexierung, Leichte Robotik |
Drehmomentvergleich: Wo jeder Motor liefert
Schrittmotoren erzeugen bei niedriger Drehzahl ein hohes Drehmoment, verlieren aber schnell Drehmoment über etwa 1,000 Umdrehungen pro Minute; Getriebemotoren behalten das Nenndrehmoment über ihren Drehzahlbereich hinweg bei., besonders bei helikalen und planetaren Designs.
Laut Oriental Motor, ein Schrittmotor hat bei niedrigen Drehzahlen ein höheres Ausgangsdrehmoment als ein Wechselstrommotor mit gleicher Rahmengröße. Das macht Stepper attraktiv für Anwendungen, die hohes Drehmoment im Stillstand oder bei sehr niedrigen Drehzahlen erfordern, wie Klemmmechanismen oder Indextabellen.
Allerdings, Dieser Vorteil verschwindet, wenn die Geschwindigkeit steigt. Hybrid-Stepper eignen sich am besten für stabile Lasten mit Geschwindigkeiten unter 1,000 Umdrehungen pro Minute, laut Anaheim Automation. Jenseits dieses Gebirges, Das Drehmoment sinkt stark, und der Motor kann komplett abwürgen.
Getriebemotoren, Im Gegensatz dazu, liefern Sie das Nenndrehmoment kontinuierlich über ihren Betriebsdrehzahlbereich hinweg. Das Getriebe vervielfacht das Motordrehmoment und ermöglicht es dem Motor selbst, mit effizienten Drehzahlen zu laufen. Planetengetriebe-Untersetzung, Zum Beispiel, verteilt das Drehmoment über mehrere Planetenräder, was eine größere Drehmomentübertragung ermöglicht als Einzahnrad-Spurmechanismen, laut Oriental Motor.
Für industrielle Anwendungen, die anhaltendes Drehmoment erfordern – wie Förderbandantriebe oder Schaufelmischer – ein Helixgetriebemotor liefert die konstante Leistungsleistung, die Schrittmotoren nicht halten können. Mingyes Helical-Gear-Motor-Serie deckt ein breites Spektrum an Drehmomentanforderungen für Dauerbetriebsanwendungen ab.
Drehzahlbereich und Drehzahl-Drehmoment-Eigenschaften
Schrittmotoren arbeiten am besten unter 1,000 Umdrehungen pro Minute und haben eine praktische Obergrenze von etwa 2,000 Umdrehungen pro Minute; Getriebemotoren bedienen durch die Auswahl des Übersetzungsverhältniss einen viel größeren Drehzahlbereich.
Die Schrittrotationsgeschwindigkeit ist direkt proportional zur Pulsfrequenz, laut Anaheim Automation. Diese lineare Beziehung macht die Geschwindigkeitsregelung theoretisch einfach – einfach die Pulsfrequenz ändern. Aber in der Praxis, Der Drehmomentabfall bei höheren Geschwindigkeiten begrenzt den nützlichen Betrieb. Ein Schrittmaschine, der bei 200 U/min exzellentes Drehmoment liefert, liefert bei 1 U/min möglicherweise nur einen Bruchteil dieses Drehmoments,500 U/min.
Getriebemotoren erreichen durch die Auswahl des Übersetzungsverhältnisses eine Drehzahlvariation. Ein dreiphasiger asynchroner Motor, der mit 1 läuft,400–1,450 U/min können mit Getrieben kombiniert werden, die Übersetzungen ab etwa 3 U/min bieten:1 bis über 100:1, Dabei werden Ausgangsdrehzahlen von mehreren hundert U/min bis zu Bruchteilen einer Umdrehung pro Minute erzeugt – und das alles, während das Nenndrehmoment an der Ausgangswelle erhalten bleibt.
Die Wahl zwischen Wechselstrom- und Gleichstromgetrieben beeinflusst die Drehzahlregelung. Wechselstrom-Zahnradmotoren laufen mit festen Drehzahlen (oder variable Geschwindigkeiten mit einem VFD), während Gleichstromgetriebe durch Spannungsanpassung eine angeborene Drehzahlregelung bieten. Unser Vergleich von Wechselstrom- vs. Gleichstrom-Getriebemotor Options erklärt diese Unterschiede ausführlich.
Für industrielle Anwendungen, die sowohl einen großen Drehzahlbereich als auch anhaltendes Drehmoment erfordern – wie Materialtransportsysteme oder Verpackungslinien – bieten Getriebemotoren die Flexibilität, die Schrittmotoren fehlen.
Steuerung: Open-Loop-Positionierung vs. industrielle Antriebssteuerung
Schrittmotoren ermöglichen eine offene Positionsregelung ohne Rückkopplung, was die Systeme vereinfacht, aber das Risiko von Verlustschritten unter Last birgt.; Getriebemotoren laufen typischerweise ohne Positionsrückkopplung, können aber bei Bedarf mit Encodern für eine geschlossene Regelung kombiniert werden..
Schrittmotoren werden als Open-Loop-Systeme klassifiziert, da ihnen die Rückkopplung fehlt, um die Positionskontrolle aufrechtzuerhalten, laut Anaheim Automation. Das ist ihr entscheidender Vorteil: Kein Encoder, keine komplexe Steuerschleife, nur pulsiert innen – positioniert sich nach außen. Für Anwendungen mit vorhersehbarer, Stabile Lasten, Diese Einfachheit führt zu Zuverlässigkeit, Wiederholbare Positionierung.
Der Kompromiss ergibt sich bei variablen Lasten. Wenn ein Schrittmotor auf einen Widerstand stößt, der sein verfügbares Drehmoment übersteigt, Er verliert die Schritte – der Rotor fällt hinter die befehligte Position zurück, und der Controller hat keine Möglichkeit, den Fehler zu erkennen. Das Ergebnis ist ein still fehlpositioniertes System.
Getriebemotoren, allein, Keine Positionierung angeben. Sie drehen sich kontinuierlich. Für Positionierungsanwendungen, Ein Encoder oder ein anderes Rückkopplungsgerät muss hinzugefügt werden, Umstellung des Systems auf geschlossene Regelungsregeln. Das erhöht Kosten und Komplexität, eliminiert aber das Risiko eines verlorenen Schrittes.
Für Anwendungen, die sowohl kontinuierliches Drehmoment als auch präzise Positionierung erfordern, Ein Servomotor – der einen Motor mit integrierter Rückkopplung kombiniert – könnte die bessere Wahl sein. Unser Vergleich von Getriebemotor vs. Servomotor Hilft Ingenieuren zu verstehen, wann die Servo-Technologie ihre höheren Kosten rechtfertigt.
Effizienz, Hitze, und Noise: Was die Spezifikationen dir nicht sagen
Schrittmotoren ziehen konstanten Strom, egal ob laufend oder haltend, Wärmeerzeugung und Energieverschwendung; Getriebemotoren laufen effizient bei Nennlast, wobei Wärme und Lärm je nach Getriebetyp und Arbeitszyklus.
Laut Diskussionen erfahrener Ingenieure im Arduino-Forum, Schrittmaschinen ziehen denselben Strom, egal ob laufend oder stationär, wodurch sie von Natur aus ineffizient für einen dauerhaften Betrieb sind. Dieser konstante Stromverbrauch erzeugt kontinuierliche Wärme, was besonders problematisch ist, wenn ein Schrittmotor unter Last Position hält – er erzeugt maximale Wärme, ohne sinnvolle Arbeit zu verrichten.
Die Wärme hat praktische Folgen, die über Energieverschwendung hinausgehen. Es verkürzt die Lebensdauer der Tragung, benötigt Belüftung oder aktive Kühlung, und erhöht die Energiekosten im 24/7-Betrieb. Diese Faktoren treten im anfänglichen Preisvergleich selten auf, beeinflussen aber erheblich die Gesamtkosten des Besitzes.
Getriebemotoren, Im Gegensatz dazu, Strom entzieht proportional zur Last, die sie tragen. Bei Nennlast, Sie arbeiten effizient, wobei die Wärmeentwicklung vom Getriebetyp und dem Funktionszyklus abhängt. Ein richtig dimensionierter Zahnradmotor, der kontinuierlich mit Nennleistung läuft, hält akzeptable Betriebstemperaturen ohne spezielle Kühlung.
Das Schrittgeräusch ist ein weiterer Unterscheidungsfaktor. Stepper erzeugen hörbares, hochfrequentes Rauschen, insbesondere bei bestimmten Resonanzfrequenzen, laut Diskussionen im Arduino-Forum. Getriebegetriebe-Schrittmotoren haben deutlich geringere Schwingungen als nicht getriebene Schrittmotoren, insbesondere im Resonanzfrequenzbereich, laut ZHAOWEI – aber sie erzeugen immer noch mehr hörbare Geräusche als die meisten industriellen Getriebemotoren.
Kostenvergleich: Kaufpreis vs. Gesamtkosten des Eigentums
Schrittsysteme erscheinen anfangs günstiger, Aber die vollen Systemkosten – Fahrer, Controller, Wärmemanagement, und Ausfallzeiten bei intermittierenden Einsätzen – können die Gesamtkosten eines Zahnradmotors in kontinuierlichen industriellen Anwendungen übersteigen.
Ein nackter Schrittmotor hat einen niedrigen Preis. Aber ein Schrittmotor kann nicht allein laufen; Es erfordert einen Fahrer, Ein Controller, und eine Stromversorgung. Fügen Sie diese Komponenten hinzu, und der Systempreis multipliziert sich. Für Industriekomponenten mit ausreichender Kühlung, Die Lücke verengt sich erheblich.
Getriebemotoren, insbesondere Dreiphas-Wechselstromgeräte, sind einfachere Systeme. Ein Motoranlasser oder ein Frequenzstrom (VFD) ist oft ausreichend. Der Motor selbst kostet mehr als ein einfacher Schrittmotor, Aber das vollständige Antriebssystem kann weniger kosten als ein vollständiges Schrittsystem – und der Zahnradmotor hält unter kontinuierlicher Last länger.
Der Effizienzunterschied verstärkt sich im Laufe der Zeit. Ein Schrittmaschine, der konstanten Strom zieht, Selbst wenn sie untätig ist, verbraucht kontinuierlich Energie. In einem 24/7-Betrieb, Diese Verschwendung summiert sich zu echtem Geld. Die Diskussionen des Arduino-Forums stellen fest, dass Stepper besonders ineffizient für batteriebetriebene Anwendungen sind, bei konstantem Stromverbrauch entzieht er auch im Stillstand Strom.
Die Betriebskosten beinhalten auch Ausfallzeiten. Ein Schrittmaschine, der unter unerwarteter Last Schritte verliert, verursacht verschrottete Teile und Produktionsunterbrechungen. Ein Getriebemotor mit Überlastrelais stoppt sicher und startet schnell wieder.
Für OEMs, die Antriebssysteme bewerten, unsere Kaufleitfaden für Getriebeuntersetzungsmotoren für OEMs bietet einen Rahmen zum Vergleich der Kosten des kompletten Systems.
Was ist ein Getriebe-Schrittmotor? (Und warum es die Grenze verwischt)
Ein getriebegetriebener Schrittmotor kombiniert einen Schrittmotor mit einem Getriebe, um das Drehmoment zu erhöhen, Trägheitsfehlanpassungen reduzieren, und glatte Bewegung, was es zu einer gangbaren Mitteloption für einige Positionierungsanwendungen machte.
Laut ZHAOWEI, Getriebegetriebe-Schrittmotoren verbessern die Leistung, indem sie das Last-Motor-Trägheitsverhältnis verringern (durch das Quadrat des Übersetzungsverhältnisses), Erhöhung des Lastdrehmoments, und die Motoroszillation reduzieren. Das macht die Kombination attraktiv, wenn das inhärente Drehmoment eines Schrittmotors unzureichend ist, aber seine Positionierung gewünscht ist.
Der Stepper-Rückschlag kann auf 3 % begrenzt werden, laut ZHAOWEI. Für höhere Präzision, Die Planetengetriebe von Oriental Motor für Stepper erreichen durch Bauteilgenauigkeit und einen Spielmechanismus zur Beseitigung von drei Bogenminuten eine festgelegte Spielzeit von drei Bogenminuten.
Der entscheidende Unterschied, laut Oriental Motor, ist die Designabsicht: Ausrüstungsköpfe für Stepper legen Wert auf hochpräzise Positionierung, während Getriebe für Wechselstrommotoren den kontinuierlichen Stromverbrauch mit Schwerpunkt auf Drehmoment priorisieren, Leben, und Lärm. Das bedeutet, dass ein getriebener Schrittgerät im Wesentlichen ein Positionierungsgerät bleibt, keine Dauerstromquelle.
Getriebegetriebede Stepper erfüllen eine bestimmte Nische: Anwendungen, die mehr Drehmoment benötigen, als ein nackter Schrittmotor bieten kann, aber immer noch innerhalb der Geschwindigkeits- und Duty-Cycle-Grenzen des Schrittmotors. Sie überwinden nicht die grundlegenden Stepper-Begrenzungen wie Wärmeerzeugung und Drehmomentabfall bei Geschwindigkeit.
Welche sollten Sie wählen? Eine Entscheidungsregel für Ingenieure
Wählen Sie einen Schrittgerät für die Indexierung und die leichte Positionierung bei niedrigen Geschwindigkeiten; Wählen Sie einen Getriebemotor für den kontinuierlichen industriellen Einsatz, der anhaltendes Drehmoment erfordert, Großer Geschwindigkeitsbereich, und Zuverlässigkeit.
Befolgen Sie diese Schritte, um die richtige Auswahl zu treffen:
- Definiere das Bewegungsprofil. Ist die Anwendung eine kontinuierliche Rotation oder Start-Stopp-Positionierung?
- Definieren Sie den Drehzahlbereich und das erforderliche Drehmoment über diesen Bereich. Identifizieren Sie das benötigte Drehmoment bei jeder Betriebsdrehzahl.
- Bestimmung des Duty-Zyklus. Stunden pro Tag, Zyklen pro Minute, und ob der Motor kontinuierlich oder intermittierend läuft.
- Positionsgenauigkeitsanforderungen bewerten. Betrachte den Schrittwinkel, Gegenreaktion, und ob eine geschlossene Rückkopplung erforderlich ist.
- Umweltbeschränkungen bewerten. Hitzebeständigkeit, Rauschgrenzen, und verfügbare Belüftung.
- Berechnung der Gesamtkosten. Risiko von Energieverbrauch für Motorfahrer/Steuerung, Wartungsausfall.
- Wenden Sie die Regel an. Indexierung und Lichtpositionierung → Schrittmaschine. Kontinuierlicher Industrieantrieb → Getriebemotor.
Dieser Entscheidungsrahmen geht über den Vergleich zwischen Zahnradmotor und Schrittmotor hinaus.. Für einen umfassenden Ansatz zur Motorenauswahl über alle Technologien hinweg, Unser Leitfaden über Wahl eines industriellen Elektromotors deckt das gesamte Spektrum der Überlegungen ab.
Anwendungskarte: Welcher Motor passt zu welcher Branche
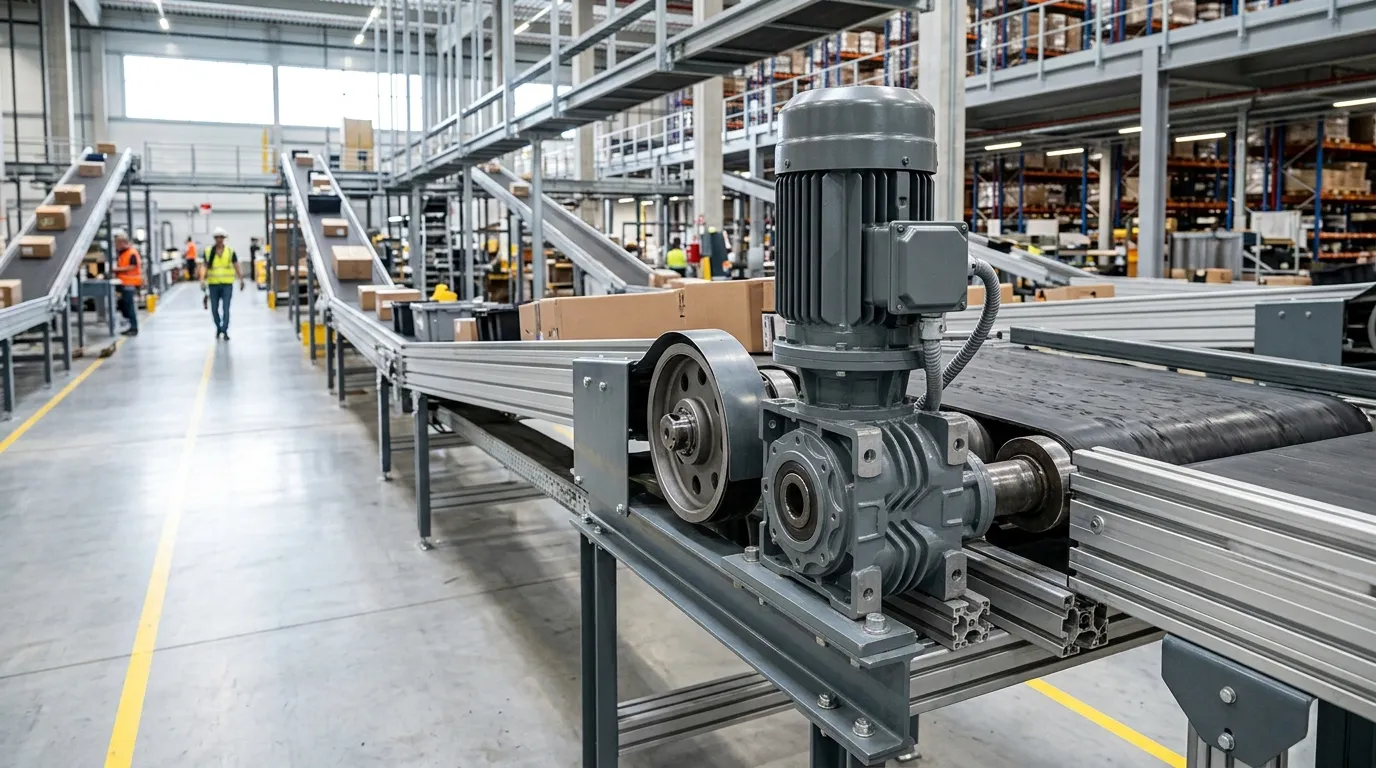
Kunststoff-/Kautschukmischung, Übermittlung, Verpackungslinien, und Materialhandhabung bevorzugt Getriebemotoren für den Dauerbetrieb; Licht-Indexierungs- und Inspektionsstationen passen zu Steppern.
| Anwendung | Empfohlener Motor | Grund |
|---|---|---|
| Förderbandantrieb (Kontinuierlich) | Getriebemotor | Anhaltendes Drehmoment, Großer Geschwindigkeitsbereich, 24/7-Zuverlässigkeit |
| Indexierungstabelle (Leichte Last) | Stepper | Open-Loop-Positionierung, Kosteneffizient |
| Paddelmischer | Getriebemotor | Hoher Drehmoment bei niedriger Geschwindigkeit, Kontinuierlicher Dienst |
| Verpackungslinie (intermittierend) | Stepper oder Zahnrad-Stepper | Positionsgenauigkeit ohne kontinuierliche Wärme |
| Materialhandhabung (schwer) | Getriebemotor | Leistungsdichte, Haltbarkeit |
| Schweißrotator | Getriebemotor | Kontinuierliche Rotation mit kontrollierter Geschwindigkeit |
In der Kunststoff- und Kautschukverarbeitung, Paddelmischer und Extruderantriebe verlangen bei niedrigen Drehzahlen ein kontinuierliches Drehmoment – eine Zahnradmotoranwendung. Mingye liefert spezielle Reduzierer für Gummi- und Kunststoffmaschinen sowie Paddelmischer, was die spezifischen Drehmoment- und Duty-Anforderungen dieser Industrien widerspiegelt.
Beim Transport und Materialhandling, Förderbänder laufen kontinuierlich, oft rund um die Uhr. Getriebemotoren liefern das anhaltende Drehmoment und die Zuverlässigkeit, die diese Systeme benötigen. Mingyes Helical-Gear-Motorserie dient diesen Anwendungen im Bergbau, Zement, und Ports.
In der Verpackung, Das Bild ist gemischt. Hochgeschwindigkeits-intermittierende Bewegungen – wie das Indexieren eines Produkts in Position – können zu einem Schrittmotor passen. Aber kontinuierliche Bahnführung oder Langstreckenförderer bevorzugen Zahnradmotoren. Bewerten Sie jede Achse der Maschine einzeln.
Für das Schweißen von Rotatoren, Kontinuierliche Rotation mit kontrollierter Geschwindigkeit ist unerlässlich. Mingye liefert spezielle Reduzierer zum Schweißen von Rotatoren, die eine glatte Mischung erfordern, Konstante Rotation unter schwerer Last.
Häufige Nachteile, die Sie kennen sollten
Getriebemotoren erzeugen Spiel, Gewicht, und höhere Anfangskosten; Stepper bringen Wärme, Lärm, Effizienzverlust, und Drehmomentabfall bei Geschwindigkeit.
Nachteile von Getriebemotoren:
- Gegenreaktion: Der Abstand zwischen den Zahnradzähnen variiert je nach Zahnradtyp. Planetenräder bieten am wenigsten; Schneckenräder bieten mehr. Dies beeinträchtigt die Positionsgenauigkeit bei reversiblen Anwendungen.
- Gewicht und Größe: Das Getriebe erhöht im Vergleich zu einem leeren Motor mehr Volumen, was die Integration in platzbegrenzten Entwürfen erschweren kann.
- Schmierwartung: Getriebe benötigen regelmäßige Ölwechsel oder Fettnachfüllung, Hinzufügen von Wartungskosten.
- Höhere Anfangskosten: Ein Getriebemotor kostet mehr als ein nackter Motor mit entsprechender Leistung.
Nachteile des Schrittmotors:
- Wärmeerzeugung: Konstanter Stromverbrauch erzeugt kontinuierliche Wärme, Vor allem, wenn man die Position hält.
- Lärm: Stepper erzeugen hörbares, hochfrequentes Rauschen, besonders bei Resonanzgeschwindigkeiten.
- Drehmomentabfall bei Geschwindigkeit: Das Drehmoment fällt deutlich über etwa 1,000 Umdrehungen pro Minute, Begrenzung des nützlichen Betriebsbereichs.
- Verlorene Schritte unter Überlastung: Ohne Rückmeldung, Der Controller kann nicht erkennen, wenn der Motor ausbleibt oder die Schritte verliert.
- Effizienzverlust: Konstanter Stromverbrauch verschwendet Energie, Vor allem im Stillstand.
Die Wartungslast von Getriebemotoren ist moderat und vorhersehbar – eine planmäßige Schmierung ist in der Regel ausreichend. Die Wärme- und Energiekosten von Schrittmotoren, Im Gegensatz dazu, sammeln Sie jede Betriebsstunde.
Was sind die Nachteile von Getriebemotoren??
Getriebemotoren erzeugen Spiel (Freiraum zwischen den Zahnradzähnen), was je nach Zahnradtyp variiert – Planetenräder bieten am wenigsten, Schneckenräder mehr. Sie erhöhen auch das Gewicht, Schmierwartung erforderlich, und verursachen höhere Anfangskosten als ein nackter Motor. Die Wahl des richtigen Zahnradtyps minimiert diese Effekte für bestimmte Anwendungen.
Was sind die Nachteile von Schrittmotoren??
Schrittmaschinen erzeugen erhebliche Wärme, da sie auch in stationärem Zustand konstanten Strom ziehen. Sie verlieren Drehmoment deutlich über etwa 1,000 Umdrehungen pro Minute, Lauf laut, und kann unter Überlastung ohne Rückkopplung Schritte verlieren. Ihre Effizienz sinkt bei höheren Geschwindigkeiten, was sie für den kontinuierlichen Hochgeschwindigkeitsindustriebetrieb unpraktisch machte.
Wie erkennt man, ob ein Motor ein Schrittmotor ist?
Schrittmotoren haben typischerweise viele Drahtleitungen (oft 4, 6, oder 8), ein Metallkörper mit sichtbaren Wicklungen, und bewege dich klein, Diskret "Schritte" wenn langsam mit Strom versorgt wird. Wenn er von Hand gedreht wird, Viele Stepper erzeugen eine Rastung "Cogging" fühlen. Auf ihrem Schild steht oft der Stufenwinkel (z. B., 1.8°) statt kontinuierlicher Drehmomentangaben.
Was sind die wichtigsten Unterschiede zwischen einem Schrittmotor und einem Standardmotor?
Ein Schrittmotor bewegt sich in festen, winkeligen Schritten, die durch elektrische Impulse gesteuert werden, und läuft im offenen Kreislauf ohne Rückkopplung. Ein Standardmotor (einschließlich Getriebemotoren) rotiert kontinuierlich und benötigt typischerweise einen Encoder oder eine andere Rückkopplung für präzise Positionierung. Stepper sind hervorragend in der Positionskontrolle ausgezeichnet; Standardmotoren glänzen in der kontinuierlichen Leistungsbereitstellung.
Für Ingenieure, die Getriebemotoroptionen für den kontinuierlichen industriellen Einsatz prüfen, Mingye baut helikal, Wurm, Planetarisch, und Zykloidgetriebemotoren in der eigenen CNC-ausgerüsteten Fabrik, mit OEM-Anpassung von Montagemaßen und Getriebeverhältnissen. Wenn Ihre Anwendung anhaltendes Drehmoment über einen breiten Drehzahlbereich – nicht nur über die Indexierung – verlangt, ist es ein praktischer nächster Schritt, Mingyes 20-Gang-Motorenserie zu erkunden.
Teilen Sie auf Social Social:


Kontaktieren Sie uns
In diesem Artikel
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026