


 Zuhause /
Getriebemotor vs. Servomotor: Was für Automatisierung richtig ist?
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026
Für die meisten Automatisierungsaufgaben mit fester Geschwindigkeit und Dauerbetrieb – Förderbänder, Mixer, Hebezüge, Materialhandhabung – Ein Getriebemotor ist die einfachere und kostengünstigere Wahl; für geschlossene Positionierung mit hoher Genauigkeit, wie Pick-and-Place, CNC, oder Robotik, Ein Servomotor ist erforderlich. Die entscheidenden Faktoren sind die Kontrollkomplexität, Positionsgenauigkeit, und Drehmomentverhalten bei Geschwindigkeit. Dieser Leitfaden vergleicht beide Technologien anhand dieser Kriterien, sodass Sie den Antrieb mit dem Dienst in Einklang bringen können.
Wichtige Erkenntnisse:
- Getriebemotoren verwenden eine offene Regelung und liefern ein kontinuierliches Drehmoment bei festen oder variablen Drehzahlen; Servomotoren verwenden eine geschlossene Regelung mit Encoder-Rückkopplung zur Position, Geschwindigkeit, und Drehmomentgenauigkeit.
- Servomotoren sind hervorragend in der Positionierung – Genauigkeit auf Mikrometerebene und Millisekundenreaktion – aber ihr Spitzendrehmoment ist typischerweise auf etwa 1 % des Tastverhältnisses begrenzt, wodurch sie für kontinuierliche schwere Lasten ungeeignet sind.
- Getriebemotoren halten das Drehmoment über den gesamten Arbeitszyklus und sind einfacher in Betrieb zu nehmen und zu warten; Servosysteme müssen abgestimmt werden, Komplexere Ersatzteile, und höhere Anfangsinvestitionen.
- Entscheidungsregel: Wählen Sie einen Getriebemotor für den kontinuierlichen Fixgetriebe- oder variable Drehzahlfunktion; Wählen Sie einen Servomotor, wenn die Genauigkeit der geschlossenen Positionierung im geschlossenen Kreislauf Priorität hat.
Was ist ein Zahnradmotor?
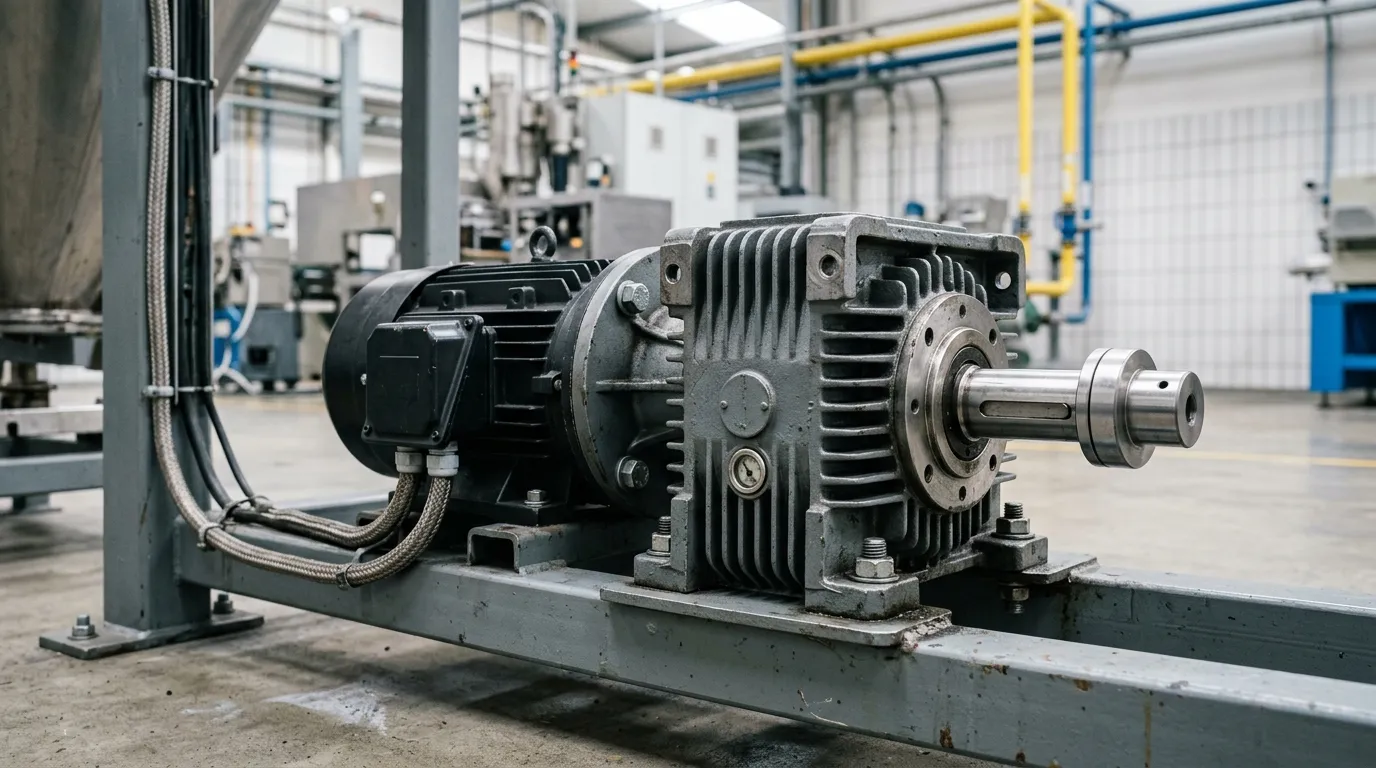
Ein Getriebemotor ist ein Leistungsabgabgerät, das einen Elektromotor mit einem Übersetzungsmechanismus integriert, um niedrige Geschwindigkeiten zu ermöglichen, Hochdrehmoment-Leistung. Laut Target Hydraulics, Ein Getriebemotor "Ausgaben mit niedriger Geschwindigkeit, Hochdrehmomentleistung" indem der Motor mit einem Untersetzungsgetriebe kombiniert wird. Das Getriebe reduziert die Ausgangsdrehzahl und vervielfacht das Drehmoment, wodurch ein relativ kleiner Motor schwere Lasten antreiben kann.
Getriebemotoren verwenden typischerweise eine offene Regelung: Der Motor erhält den Befehl, mit einer bestimmten Geschwindigkeit zu laufen, Es gibt jedoch keinen Rückkopplungsmechanismus, um das tatsächliche Ergebnis zu überprüfen. Das macht sie einfach, Robust, und gut geeignet für Daueranwendungen, bei denen keine präzise Positionierung erforderlich ist.
Ein häufiges Beispiel ist die Helixgetriebemotor, Häufig eingesetzt für kontinuierliche Beförderung, Mischung, und Materialhandhabung. Wenn Sie unsicher sind, wie sich ein Getriebemotor von einem einfachen Elektromotor ohne Untersetzungsstufe unterscheidet, unsere Getriebemotor vs. Elektromotor Vergleich erklärt die Unterscheidung.
Was ist ein Servomotor?
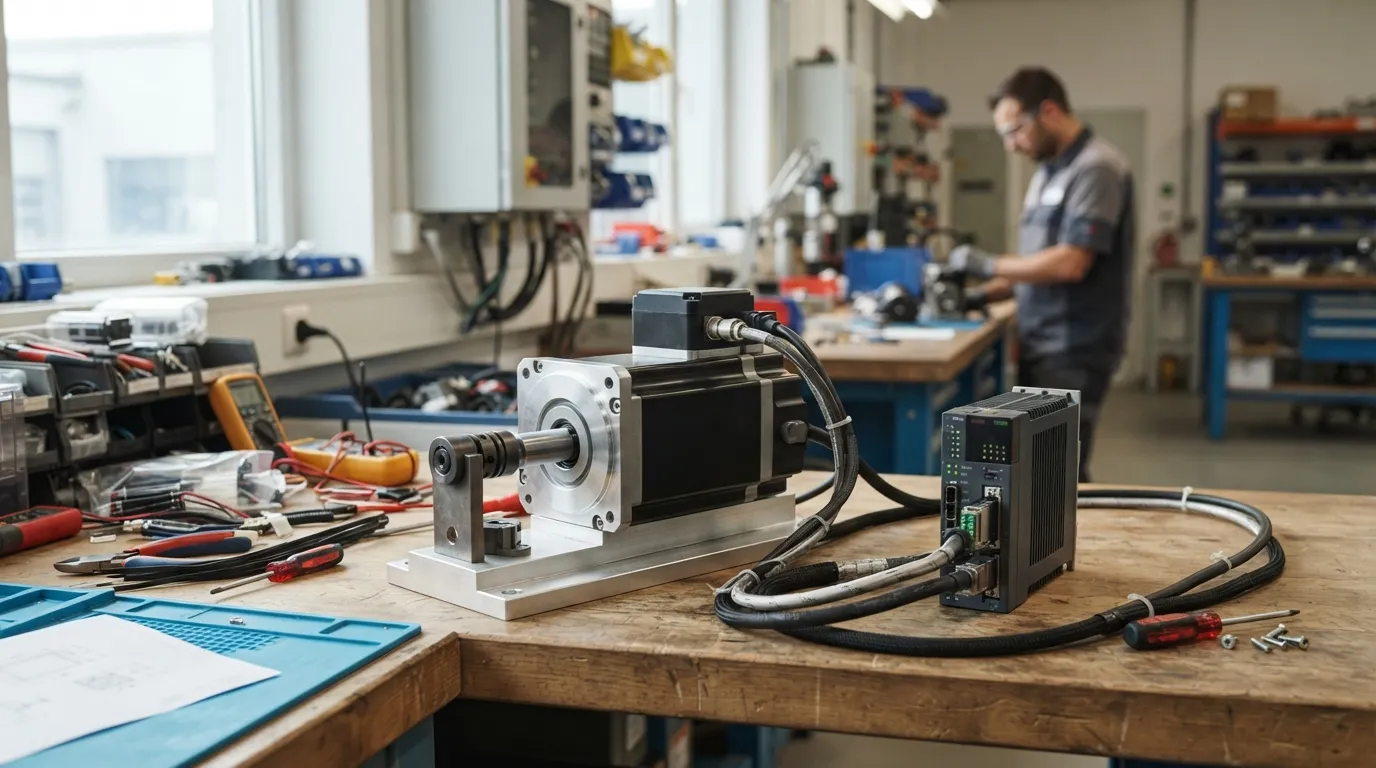
Ein Servomotor ist jeder Elektromotor – typischerweise Wechselstrom oder bürstenloser Gleichstrom –, der mit einem Encoder integriert ist, Fahrer, und Regler zur Bereitstellung der geschlossenen Schleifenposition, Geschwindigkeit, und Drehmomentregelung mit Echtzeit-Rückkopplung. Wie die Ingenieurressource der Clemson University erklärt, Ein Servomotor ist technisch gesehen jeder Motor mit einem geschlossenen Steuerregler; Der Begriff beschreibt das Steuerungssystem, Keine spezifische Motorkonstruktion.
Servomotoren unterstützen drei Steuermodi: Position, Geschwindigkeit, und Drehmoment, laut Target Hydraulics. Der Encoder meldet kontinuierlich die tatsächliche Position des Rotors an den Steuerregler zurück, wodurch sie mit dem befohlenen Wert verglichen und jede Abweichung automatisch korrigiert.
Servomotoren verfügen typischerweise über 4 bis 12 Pole (ISL-Produkte), was zu ihrem großen Geschwindigkeitsbereich und ihrer schnellen Reaktion beiträgt. Diese geschlossene Kreislauf-Architektur ermöglicht die hohe Positionsgenauigkeit, die Automatisierungsanwendungen wie Robotik und CNC-Maschinen erfordern.
Getriebemotor vs. Servomotor: Nebeneinander-Vergleich
Die folgende Tabelle vergleicht Getriebe- und Servomotoren anhand der Kriterien, die in der Automatisierung am wichtigsten sind: Steuerungsmethode, Positionsgenauigkeit, Drehmomentverhalten, Geschwindigkeitsbereich, Kosten, Komplexität, Wartung, und Eingangszyklus.
| Kriterium | Getriebemotor | Servomotor |
|---|---|---|
| Kontrollmethode | Open-Loop (Kein Feedback) | Geschlossener Kreislauf (Encoder-Rückmeldung) |
| Positionsgenauigkeit | Niedrig; hängt von der Last- und Spannungsstabilität ab | Hoch; Mikrometerebene |
| Drehmomentverhalten | Kontinuierliches Drehmoment über den gesamten Nutzzyklus | Hoher Dauerdrehmoment; Maximales Drehmoment begrenzt auf ~1 % Einschlagszyklus |
| Geschwindigkeitsbereich | Feste oder begrenzte Variable über VFD | Großer Geschwindigkeitsbereich; gleichmäßiges Drehmoment über das gesamte Band |
| Anfangskosten | Lower | Höher (Motorantriebssteuerung) |
| Komplexität | Ganz einfach; Plug-and-Play | Komplex; erfordert PID-Abstimmung und Inbetriebnahme |
| Instandhaltung | Ganz einfach; Vorhersehbarer Getriebeverschleiß | Encoder, Antrieb, und Stimmungswartung; Mehr Ersatzteile |
| Dienstzyklus | Kontinuierlich einsatzfähig (S1) | Am besten für intermittierende, Dynamischer Einsatz |
Die wichtigste Erkenntnis aus diesem Vergleich ist der Unterschied in der Steuerungsarchitektur. Getriebemotoren laufen im offenen Kreislauf: sie überprüfen ihre Ausgabe nicht mit einem Befehl. Servomotoren laufen im geschlossenen Kreislauf: Sie überprüfen kontinuierlich die Messung des Encoders mit der befohlenen Position, Geschwindigkeit, oder Drehmoment, und jeglichen Fehler in Echtzeit korrigieren.
Dieser Unterschied treibt alle anderen Vergleichsachsen an – die Genauigkeit, Kosten, Komplexität, und Anwendungseignung.
Open-Loop- vs. Closed-Loop-Regelung – Was sich in der Praxis ändert?
Open-Loop-Steuerung bedeutet, dass der Motor einen Befehl erhält, aber keine Rückmeldung darüber erhält, ob er ihn erreicht hat. Der Motor läuft mit einer festgelegten Drehzahl, und jede Variation, die durch Last oder Spannung auftritt, wird einfach akzeptiert. Laut Target Hydraulics, Die Ausgangsdrehzahl des Getriebemotors wird durch Spannungsschwankungen und Laständerungen beeinflusst, und es gibt keine automatische Kompensation für Bewegungsabweichungen.
Regelung im geschlossenen Kreislauf, Im Gegensatz dazu, verwendet einen Encoder, um Position und Geschwindigkeit kontinuierlich zu überprüfen, Automatische Korrektur von Abweichungen. Deshalb können Servosysteme auch unter unterschiedlichen Lasten die Genauigkeit aufrechterhalten.
Was das für Ihre Bewerbung bedeutet:
- Open-Loop (Getriebemotor): Akzeptabel, wenn eine Geschwindigkeitsvariation von wenigen Prozent die Produktqualität oder Prozesssicherheit nicht beeinträchtigt.
- Geschlossener Kreislauf (Servomotor): Erforderlich, wenn die Achse Position halten oder eine präzise Geschwindigkeit halten muss, unabhängig von Laststörungen..
Servomotoren müssen außerdem abgestimmt werden, um die Rückkopplungsschleife zu stabilisieren, laut Assun Motor. Dies ist ein Inbetriebnahmeschritt, der Zeit kostet und technisches Fachwissen erfordert – etwas, das ein Getriebemotor nie benötigt. Schrittmotoren laufen außerdem im offenen Kreislauf; Siehe unsere Getriebemotor vs. Schrittmotor Vergleich für eine verwandte Seite an Seite.
Drehmoment bei Geschwindigkeit: Der Leistungsunterschied, der entscheidet
Getriebemotoren liefern ein kontinuierliches Drehmoment während des gesamten Betriebszyklus, während Servomotoren ein hohes kontinuierliches Drehmoment liefern, aber das Spitzendrehmoment auf etwa 1 % Duty Cycle begrenzen.. Diese Unterscheidung ist der am häufigsten missverstandene Aspekt der Entscheidung zwischen Zahnradmotor und Servomotor.
Ein Servomotor kann für einen kurzen Moment ein hohes Spitzendrehmoment erzeugen – nützlich, um eine Last schnell zu beschleunigen oder ein vorübergehendes Hindernis zu überwinden. Aber dieses Spitzendrehmoment kann nicht aufrechterhalten werden. Assun Motor gibt an, dass das maximale Drehmoment von Servomotoren typischerweise auf einen Duty Cycle von ~1 % begrenzt ist., Das heißt, der Motor kann nur für einen kleinen Bruchteil jedes Arbeitszyklus mit Spitzendrehmoment arbeiten, bevor er zu kontinuierlichem Drehmoment zurückkehren muss.
Für eine Anwendung, die anhaltend starkes Drehmoment erfordert – ein Förderband, das rund um die Uhr läuft, Ein Mischer, der viskoses Material verarbeitet, Ein Hebezug, der eine konstante Last anhebt – ein Getriebemotor ist die bessere Wahl, da er sein Nenndrehmoment kontinuierlich liefert, ohne zu überhitzen oder zu reduzieren.
Servomotoren bieten jedoch einen Drehmomentvorteil: Sie halten ein konstantes Drehmoment über ein breiteres Drehzahlband und können 2–4-mal schneller als Schrittmotoren arbeiten, ohne Drehmoment zu verlieren, laut ISL Products. Im Hobby-Maßstab, ein gleich großes Servo kann etwa das Doppelte des Abrissdrehmoments eines vergleichbaren Gleichschaltmotors liefern (Pololu Forum), Dieses Verhältnis lässt sich jedoch nicht direkt auf industrielle kontinuierliche Verbrauchsvergleiche übertragen.
Die praktische Regel: Wenn deine Last ein kontinuierliches Drehmoment bei fester oder langsam variierender Drehzahl verlangt, Ein Getriebemotor ist in der Regel kleiner, günstiger, und zuverlässiger als ein Servosystem, das für dasselbe kontinuierliche Drehmoment ausgelegt ist – denn der Servo müsste deutlich überdimensioniert sein, um den Spitzendrehmoment innerhalb seiner Duty-Cycle-Grenze zu halten.
Kostenvergleich: Wofür du wirklich zahlst
Getriebemotoren kosten im Voraus weniger, Kein Stimmen erforderlich, und einfachere Ersatzteile haben; Servosysteme kosten deutlich mehr, da der Motor einen Antrieb benötigt, Controller, Encoder, und die Inbetriebnahmezeit – ein Unterschied in den Gesamtkosten des Besitzes, der mit der Systemgröße wächst.
Der Kostenunterschied besteht aus drei Komponenten:
1. Anfangskaufspreis. Wechselstrom-Getriebemotoren eignen sich gut für einfache Aufgaben und sind in der Regel günstiger; Servomotoren bieten eine dynamische Steuerung, aber zu einem höheren Preis (Wanshsin-Drive). Der Abstand vergrößert sich, weil ein Servomotor nicht allein arbeiten kann – er benötigt einen passenden Antrieb und einen Regler.
2. Inbetriebnahme und Abstimmung. Ein Servosystem erfordert Konfiguration und PID-Abstimmung, um die Rückkopplungsschleife zu stabilisieren (Assun Motor). Das ist Ingenieurzeit, die ein Getriebemotor niemals benötigt. Für ein Werk mit begrenzter Automatisierungskompetenz, Diese Kosten können erheblich sein.
3. Wartungs- und Lebenszykluskosten. Getriebemotoren haben vorhersehbaren Verschleiß am Getriebe und einfache Ersatzteile. Servosysteme haben mehr Komponenten – Encoder, Antrieb, Kabel, Abstimmungsparameter – die ausfallen oder driften können. Ersatzteilbestand und Diagnosezeit sind höher.
Für einen OEM, der eine Maschine mit mehreren Achsen baut, Die Kostendifferenz setzt sich auf. Wenn die Anwendung nicht wirklich eine geschlossene Positionierung erfordert, Die Wahl von Servomotoren bedeutet, für eine Fähigkeit zu bezahlen, die die Maschine niemals nutzen wird. Wenn Sie Getriebemotoren für eine neue Produktlinie bewerten, unsere Kaufleitfaden für Getriebeuntersetzungsmotoren für OEMs behandelt Spezifikationen und Beschaffungsaspekte ausführlicher.
Welche Anwendungen benötigen welchen Motor?
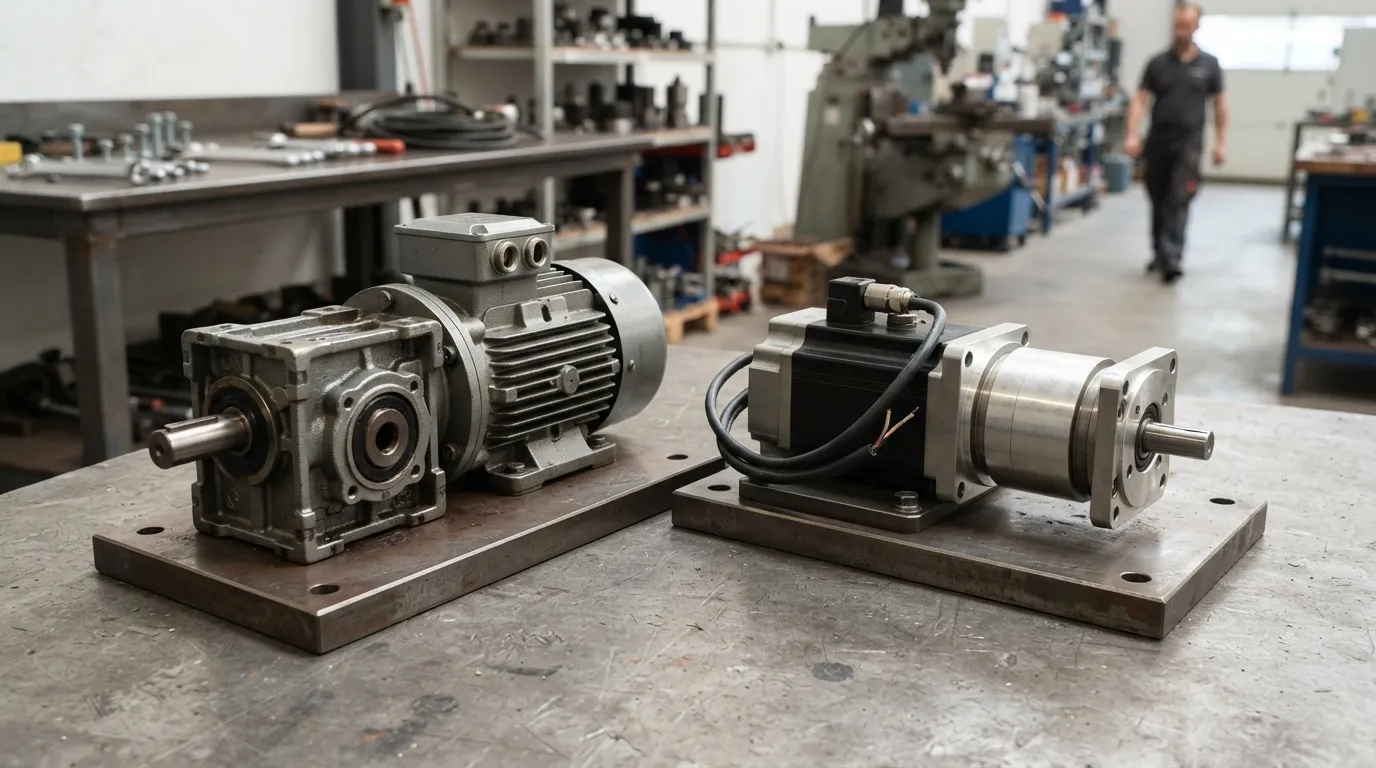
Stetiges Fest- oder variable Drehzahlverhältnisse mit niedrigen Positionsanforderungen an Getriebemotoren; Dynamische Positionierung, Schnelle Starts und Stopps, und hohe Genauigkeitspunkte an Servomotoren.
Die folgende Tabelle ordnet gängige industrielle Anwendungen mit der Technologie ab, die am besten geeignet ist.
| Anwendung | Getriebemotor | Servomotor |
|---|---|---|
| Förderbänder / Materialhandhabung | ✔ Beste Passform | ✘ Überkonstruktion |
| Mischer / Agitatoren | ✔ Beste Passform | ✘ Überkonstruktion, Kosten |
| Hebezüge / Winden | ✔ Beste Passform (Kontinuierlicher Dienst) | △ Möglich, Aber Spitzendrehmomentgrenzen |
| Verpackung (Füllen/Versiegeln) | △ Möglich | ✔ Beste Passform (Dynamische Positionierung) |
| Pick-and-place-Roboter | ✘ Geringe Genauigkeit | ✔ Beste Passform |
| CNC-Maschinen | ✘ Keine Positionsgenauigkeit | ✔ Beste Passform |
| Schweißrotatoren | ✔ Beste Passform (Kontinuierliche Rotation) | △ Möglich, Unnötige Kosten |
Bevor Sie diese beiden Technologien im Detail vergleichen, Es lohnt sich, den weiteren Prozess von Wahl eines industriellen Elektromotors, die Motorfamilien abdeckt, Duty-Cycles, sowie Gehäuseüberlegungen, die unabhängig vom Steuerungstyp gelten.
Die Entscheidungsregel: Servo zur Positionierung, Getriebemotor für Dauerbetrieb
Verwenden Sie einen Servomotor, wenn Sie eine Positionsgenauigkeit im geschlossenen Kreislauf benötigen; Verwenden Sie einen Getriebemotor als kontinuierlich fest- oder variable Drehzahlfunktion. Diese Regel deckt etwa 90 % der Entscheidungen zur industriellen Automatisierung ab.
Sie systematisch anzuwenden, Arbeite diese fünf Schritte durch:
Schritt 1: Bestimmen Sie, ob Ihre Achse Positionsfeedback benötigt. Wenn die Bewerbung eine Position erfordert,, folgt einem präzisen Weg, oder sich mit einer anderen Achse zu synchronisieren, Ein Servomotor ist erforderlich. Wenn die Last nur mit einer bestimmten Geschwindigkeit ohne Positionsverifikation bewegt werden muss, Ein Getriebemotor funktioniert.
Schritt 2: Bewertung des Dienstzyklus. Der Dauerbetrieb – stundenlang oder rund um die Uhr laufend – begünstigt Getriebemotoren. Intermittierend, Dynamische Bewegungen mit häufigen Starts, Haltestellen, und Umkehrungen begünstigen Servomotoren, die ihre kurzfristige Spitzendrehmomentkapazität ausnutzen können.
Schritt 3: Drehmoment bei Geschwindigkeit berechnen. Bestimmen Sie das Drehmoment, das die Last bei der Betriebsdrehzahl benötigt. Kann ein Servomotor dieses Drehmoment kontinuierlich halten?? Denk daran, dass das Servo-Spitzendrehmoment auf etwa 1 % Duty Cycle begrenzt ist.. Wenn die Last ein kontinuierliches Drehmoment benötigt und der Servo überdimensioniert sein muss, um es zu liefern, Ein Getriebemotor ist wahrscheinlich die bessere technische Wahl.
Schritt 4: Vergleich der Gesamtkosten. Zusammenzählmotor, Antrieb, Controller, Stimmzeit, Ersatzteile, und erwartete Wartung für beide Optionen. Für eine einzelne Positionierungsachse, Die Servokosten können gerechtfertigt sein; für ein 20-Achsen-Fördersystem, Das ist selten der Fall.
Schritt 5: Überprüfen Sie Umweltfaktoren. Berücksichtigen Sie Waschanforderungen, Umgebungstemperatur, Einheitsbewertungen, und verfügbarer Platz. Getriebemotoren, mit ihrem eigenständigen Getriebe, sind oft leichter für raue Industrieumgebungen zu spezifizieren als Servomotoren mit externen Laufwerken und Encodern.
Wann Servomotoren ein Getriebe brauchen – und warum das wichtig ist
Viele Servoanwendungen – Robotik, CNC-Maschinen, Positionierungstabellen – Kombinieren Sie den Servomotor mit einem präzisen Planetengetriebe, um das Drehmoment zu vervielfachen, Reduziert die reflektierte Trägheit, und den Motor an die Last anzupassen. Das ist kein Zeichen dafür, dass ein Getriebemotor das Servo ersetzen könnte; Eher, Es ist Standardpraxis zur Optimierung der Leistung von Servosystemen.
Ein Servogetriebe erfüllt drei Zwecke:
- Drehmomentmultiplikation: Ein Planetenreduzierer erhöht das verfügbare Drehmoment an der Ausgangswelle, wodurch ein kleinerer Servomotor eine höhere Last antreiben kann.
- Trägheitsanpassung: Der Reduzierer verändert die vom Motor wahrgenommene reflektierte Lastträgheit, was die dynamische Reaktion und Stabilität verbessert.
- Rückspielkontrolle: Präzisionsplanetare Reduziere mit geringem Spiel (Gemessen in Bogenminuten) erhalten Sie die Positionierungsgenauigkeit des Servosystems.
Wenn deine Anwendung einen Servomotor verwendet, Die Wahl des Reduzierers ist entscheidend. Mingye stellt Planetengetriebe-Reduziere her, die für servogetriebene Maschinen entwickelt wurden, mit Präzisionsgetrieben, die für Positionieranwendungen geeignet sind. Für einen tieferen Blick auf die Kompromisse zwischen Reduzierer-Typen, Siehe unseren Vergleich von Planetengetriebe vs. Oberschwingungsantrieb.
Vorteile und Einschränkungen des Zahnradmotors
Getriebemotoren gewinnen durch Einfachheit, Kontinuierliches Drehmoment, und Kosten – aber sie haben keine Positionsgenauigkeit und können die durch Last verursachte Geschwindigkeitsschwankungen nicht korrigieren.
Vorteile:
- Kontinuierliches Drehmoment über den gesamten Schlagzyklus (Zielhydraulik)
- Niedrigere Anfangskosten als Servosysteme (Wanshsin-Drive)
- Einfache offene Regelung; Keine Abstimmung oder Kommissionierung erforderlich
- Vorhersehbare Wartung mit direktem Getriebeverschleiß
Einschränkungen:
- Keine Rückkopplung im geschlossenen Rundgang; Die Geschwindigkeit variiert mit Last- und Spannungsschwankungen (Zielhydraulik)
- Geringe Positionsgenauigkeit — ungeeignet für Anwendungen, die eine präzise Positionssteuerung erfordern
- Begrenzte dynamische Antwort im Vergleich zu Servosystemen
Vorteile und Einschränkungen des Servomotors
Servomotoren liefern eine hohe Genauigkeit und dynamische Reaktion – kosten aber teurer, Muss abgestimmt werden, und ihr Spitzendrehmoment ist auf etwa 1 % Achszeit begrenzt.
Vorteile:
- Genauigkeit im geschlossenen Kreislauf auf Mikrometerebene (Zielhydraulik)
- Millisekunden-Reaktionszeit (Zielhydraulik)
- Drei Steuermodi: Position, Geschwindigkeit, und Drehmoment (Zielhydraulik)
- Hoher elektrischer Wirkungsgrad, typischerweise 80–90 % (ISL-Produkte)
Einschränkungen:
- Erfordert eine Abstimmung, um die Rückkopplungsschleife zu stabilisieren (Assun Motor)
- Maximales Drehmoment begrenzt auf ~1 % Einschlagszyklus (Assun Motor)
- Höhere Kosten – Motor plus Antrieb plus Steuerung (Wanshsin-Drive)
- Komplexere Ersatzteile und Wartungsanforderungen
Häufig gestellte Fragen
Was sind die wichtigsten Unterschiede zwischen einem Getriebemotor und einem Servomotor?
Die vier Hauptunterschiede sind die Steuerungsmethode, Positionsgenauigkeit, Drehmomentverhalten bei Geschwindigkeit, und Kosten. Getriebemotoren verwenden eine offene Regelung mit geringerer Genauigkeit und geringeren Kosten; Servomotoren verwenden eine geschlossene Regelung mit hoher Genauigkeit und höheren Kosten. Getriebemotoren liefern kontinuierliches Drehmoment, während Servomotoren das Spitzendrehmoment auf etwa 1 % Einschlagsgrad begrenzen.
Was sind die Nachteile der Verwendung eines Servomotors??
Servomotoren sind teurer, Erfordern die PID-Abstimmung während der Inbetriebnahme, und haben ein maximales Drehmoment, das auf etwa 1 % Duty Cycle begrenzt ist. Sie haben außerdem mehr Komponenten – den Encoder, Antrieb, Controller – der ausfallen oder driften kann, was zu komplexeren Ersatzteilen und Wartungsarbeiten im Vergleich zu einem Getriebemotor führt.
Was sind die drei Arten von Servomotoren??
Servomotoren werden typischerweise nach aktuellem Typ klassifiziert: Wechselstrom-Servomotoren, DC-Servomotoren, und bürstenloser Gleichstrom (BLDC) Servomotoren. Alle drei verwenden eine geschlossene Regelung mit Encoder-Rückkopplung. Die Klassifizierung ist für die Auswahl wichtig, da AC-Servos in der Regel eine höhere Leistung und einen gleichmäßigeren Betrieb bei Geschwindigkeit bieten., während DC-Servos einfacher anzutreiben sind.
Braucht ein Servomotor eine Codierung??
Servomotoren benötigen keine traditionelle Programmierung, Aber das Laufwerk oder der Controller muss konfiguriert und abgestimmt werden – oft per Software – um die Rückkopplungsschleife zu stabilisieren und die Lasteigenschaften anzupassen. Dies ist ein Schritt zur Inbetriebnahme, Keine Softwareentwicklung. Der Abstimmungsprozess passt die PID-Parameter so an, dass der Motor ohne Schwingungen oder Überschläge reagiert.
Wie wähle ich zwischen einem Getriebemotor und einem Servomotor?
Verwenden Sie die Fünf-Schritte-Entscheidungsregel: Bestimmen Sie, ob Ihre Achse Positionsfeedback benötigt, Bewertung des Duty-Zyklus, Drehmoment bei Geschwindigkeit berechnen, Vergleich der Gesamtkosten, und Umweltfaktoren zu überprüfen. Wenn Sie eine Positionsgenauigkeit im geschlossenen Kreislauf benötigen, Wähle einen Servo; für stetige, feste Werte- oder variable Drehzahlfunktion, Wählen Sie einen Getriebemotor.
Wenn Ihre Anwendung auf einen Getriebemotor hinweist – kontinuierliches Transportmittel, Mischung, Hissen, oder Materialhandhabung — Mingye stellt R her, S, K, und F-Serie Getriebemotoren mit hausinterner CNC-Bearbeitung und OEM-Anpassung von Montagemaßen und Übersetzungen. Wenn deine Achse einen Servomotor in Kombination mit einem präzisen Planetengetriebe benötigt, Mingyes Planetenreduziere sind für den Servodienst gebaut. Kontaktieren Sie unser Engineering-Team mit Ihrem Drehmoment, Geschwindigkeit, und Duty-Cycle-Daten für eine unverbindliche Empfehlung.
Teilen Sie auf Social Social:


Kontaktieren Sie uns
In diesem Artikel
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026