


 Zuhause /
Zahnradmotor vs. Elektromotor: Wichtige Unterschiede erklärt
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026
Ein Getriebemotor ist ein Elektromotor mit integriertem Getriebe, der die Ausgangsdrehzahl gegen Drehmoment eintauscht, während ein einfacher Elektromotor nur bei seiner Nenndrehzahl Geschwindigkeit liefert. Das Getriebe multipliziert das Drehmoment mit dem Übersetzungsverhältnis und reduziert die Wellendrehzahl, wodurch Getriebemotoren die richtige Wahl für Anwendungen sind, die hohe Kraft bei niedriger Geschwindigkeit erfordern – Förderbänder, Mixer, und schwere Maschinen – während ein einfacher Motor für Direktantriebsanwendungen wie Lüfter und Pumpen geeignet ist.
Wichtige Erkenntnisse
- Ein Getriebemotor kombiniert einen Elektromotor mit einem integrierten Getriebe; Ein einfacher Elektromotor ist eine eigenständige Einheit ohne Drehzahlreduzierung.
- Getriebe tauschen die Drehzahl gegen das Drehmoment ein: Ausgangsdrehmoment ≈ Eingangsdrehmoment × Übersetzungsverhältnis, Verluste minus Effizienzverluste.
- Helix- und Planetengetriebe erreichen pro Stufe einen Wirkungsgrad von 90–98 %, während Schneckengetriebe in bestimmten Konfigurationen auf 50–70 % sinken können.
- Getriebemotoren sind anfangs teurer, können aber die Gesamtkosten des Systems senken, indem sie separate Reduzierer eliminieren., Kupplungen, und Ausrichtungsarbeiten.
- Ein einfacher Motor plus separater Reduzierer könnte die bessere Wahl sein, wenn man mehrere Übersetzungen von einem Motorrahmen benötigt, Einfachere Wartung, oder modularer Ersatz.
Was ist ein Zahnradmotor?
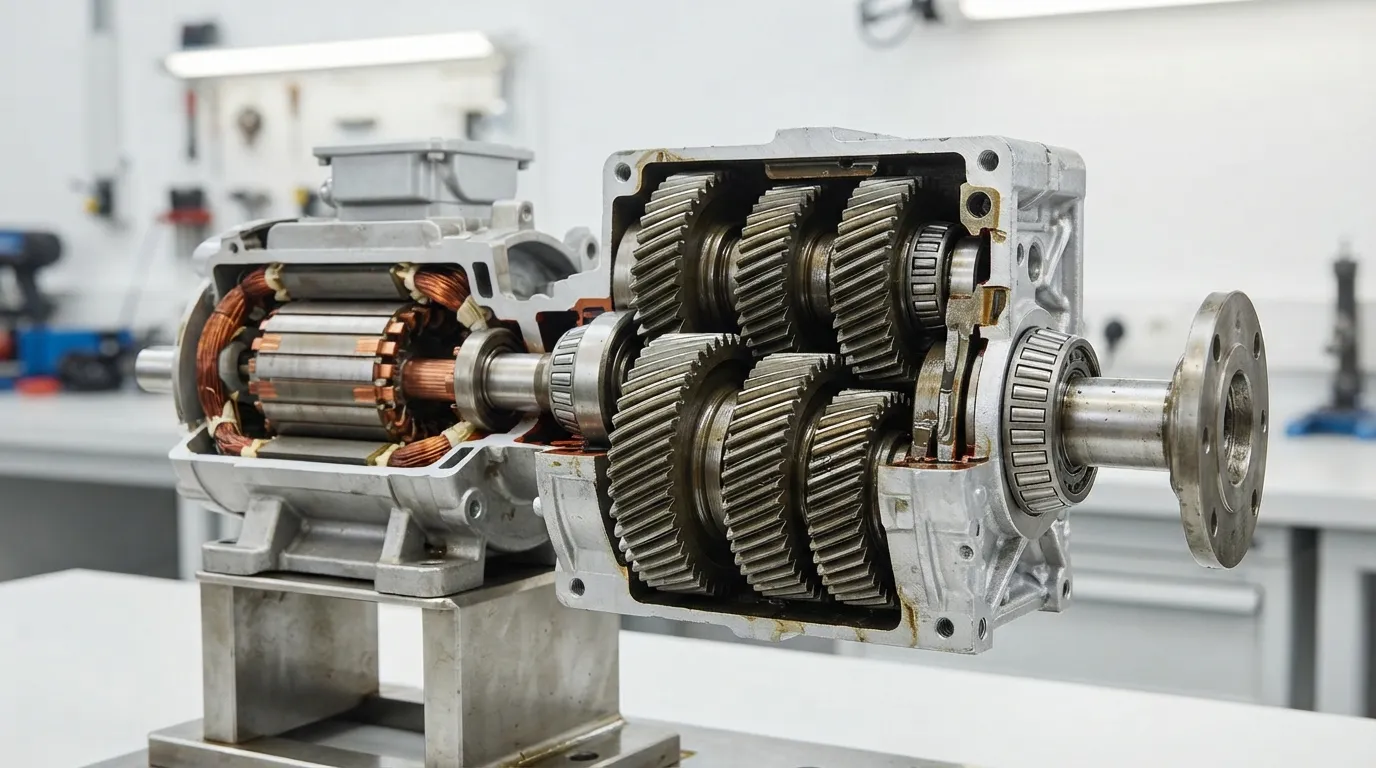
Ein Getriebemotor ist ein Elektromotor mit einem Getriebe – auch Zahnradreduzierter oder Getriebekopf genannt – der in dieselbe Einheit integriert ist. Das Getriebe reduziert die Ausgangsdrehzahl des Motors und vervielfacht sein Drehmoment, wodurch ein relativ kleiner Motor schwere Lasten antreiben kann.
Laut Orbrays technischer Zeitschrift, "Eine Kombination aus Elektromotor und Getriebe wird als Getriebemotor bezeichnet. Ein Getriebekopf zielt in der Regel darauf ab, das Ausgangsdrehmoment des Motors zu erhöhen und die Drehzahl der Motorwelle zu begrenzen."
Getriebemotoren gibt es in zwei Grundkonfigurationen. Wie das MRO Supply-Schulungshandbuch erklärt, "Getriebemotoren können entweder integrale Komponenten haben, das heißt, der Zahnradreduzierer und der Motor teilen sich eine gemeinsame Welle, oder sie können aus einem separaten Zahnradreduzierer und Motor hergestellt werden."
Der Getriebetyp beeinflusst die Leistung erheblich. Gängige Konfigurationen sind spiralförmig, Wurm, Planetarisch, und zykloidale Designs, jede mit unterschiedlicher Effizienz, Lärm, und Präzisionseigenschaften. Helixgetriebemotoren gehören aufgrund ihres reibungslosen Betriebs und hohen Wirkungsgrads zu den am weitesten verbreiteten industriellen Anwendungen. Für einen detaillierten Überblick über diese Konfiguration, Siehe unsere Helixgetriebemotor Seite.
Wenn du dich zwischen einem Getriebemotor und einem Getriebe als separate Komponenten entscheiden musst., Unser Vergleich von Getriebemotor vs. Getriebe erklärt die Kompromisse ausführlicher.
Was ist ein Elektromotor (Einfacher Motor)?
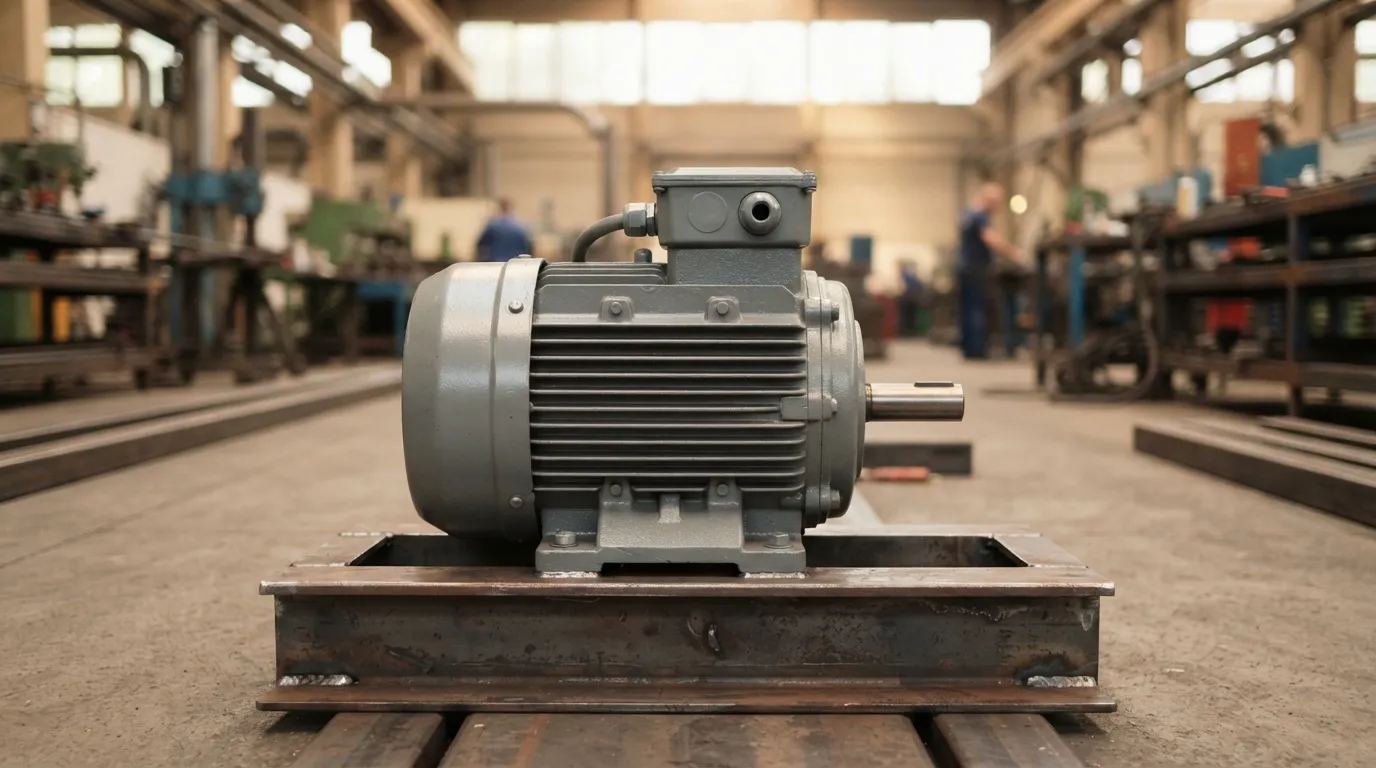
Ein einfacher Elektromotor – auch normaler Motor oder Direktantriebsmotor genannt – ist eine eigenständige Einheit, deren Ausgangswelle mit der Nenndrehzahl des Motors rotiert. Ein typischer vierpoliger AC-Induktionsmotor läuft mit etwa 1400–1450 U/min, während eine Zweipol-Version etwa 2800–2900 U/min erreicht.
Wie der Zhongda-Anführer erklärt, "Ein normaler Motor ist eine eigenständige Einheit, Oft als 'Direktantriebsmotor' bezeichnet, da seine Ausgangswellendrehzahl der internen Rotationsgeschwindigkeit des Motors entspricht, ohne mechanische Geschwindigkeitsreduzierung."
Die gleiche Quelle fasst die Kernunterscheidung zusammen: "Ein normaler Motor ist für die Geschwindigkeit gebaut (Geschwindigkeit), während ein Zahnradmotor für Kraft gebaut ist (Drehmoment)."
Einfache Motoren sind einfacher, isoliert effizienter, und günstiger im Voraus. Allerdings, Sie liefern nur das Drehmoment, das ihr elektromagnetisches Design natürlich erzeugt – was für Anwendungen mit hoher Kraft bei niedriger Geschwindigkeit oft nicht ausreicht.
Wie verändert ein Getriebe Drehzahl und Drehmoment?
Ein Getriebe verwendet Einschaltzahnräder unterschiedlicher Größe, um das Verhältnis zwischen Drehzahl und Drehmoment zu verändern. Wenn ein kleines Zahnrad ein größeres Zahnrad antreibt, Die Ausgangsdrehzahl nimmt um das Übersetzungsverhältnis ab, während das Ausgangsdrehmoment um ungefähr den gleichen Faktor steigt, Abzüglich Reibungsverluste.
"Die Zahnräder in einem Zahnradmotor wirken, indem sie die Drehzahl des Motors verringern, wodurch das Drehmoment vervielfacht wird," Anmerkungen Huameng Motor.
- Ausgangsgeschwindigkeit: 1400 ÷ 10 = etwa 140 U/min
- Ausgangsdrehmoment: Motordrehmoment × 10, minus Getriebeeffizienzverluste
Wenn der Motor also 10 Nm Drehmoment an der Welle erzeugt, der Zahnradmotor würde mit einem hocheffizienten Helix- oder Planetengetriebe etwa 90–98 Nm betragen – fast das Zehnfache der Kraft bei einem Zehntel der Geschwindigkeit.
Effizienzverluste sind wichtig. Laut ERC140, "Helix- und Planetengetriebe erreichen typischerweise 90–98 % Effizienz pro Stufe, während Schneckengetriebe in bestimmten Konfigurationen auf 50–70 % sinken können." Ein Schneckengetriebe mit 60 % Wirkungsgrad würde die theoretische Ausgangsleistung von 100 Nm auf etwa 60 Nm reduzieren.
Zahnradmotor vs. Elektromotor: Wesentliche Unterschiede
Die folgende Tabelle fasst die wichtigsten Unterschiede zwischen Getriebemotoren und einfachen Elektromotoren hinsichtlich der wichtigsten Eigenschaften in industriellen Anwendungen zusammen.
| Attribut | Getriebemotor | Einfacher Elektromotor |
|---|---|---|
| Ausgangsgeschwindigkeit | Reduziert um Übersetzungsverhältnis (z. B., ~140 U/min ab 1400 U/min) | Volle Nenngeschwindigkeit (z. B., 1400 oder 2800 U/min) |
| Ausgangsdrehmoment | Multipliziert mit dem Übersetzungsverhältnis, Verluste minus Effizienzverluste | Beschränkt auf das natürliche elektromagnetische Drehmoment des Motors |
| Effizienz | 90–98 % pro Stufe (helikal/planetarisch); 50–70% (Wurm) | Höher – keine Reibungsverluste durch Zahnräder |
| Größe / Grundfläche | Kompakt – Motor und Getriebe in einer Einheit | Ein größeres, vollständiges System, wenn ein separater Reduzierer benötigt wird |
| Kosten | Höher im Voraus; potenziell niedrigere Gesamtkosten des Systems | Weiter unten vorne; Es kann ein externer Reduzierer erforderlich sein, Kopplung, und Ausrichtung |
| Instandhaltung | Getriebeschmierung, Dichtungsinspektion, Verschleißüberwachung | Einfacher – Lager, Wicklungen, und nur Kühlung |
| Komplexität | Weitere Komponenten (Zahnräder, Siegel, Schmiersystem) | Einfachere Konstruktion, Weniger Ausfallpunkte |
| Am besten für | Förderbänder, Mixer, Hebezüge, Schwere Maschinen | Fans, pumps, Direktantriebsanwendungen |
Die wichtigste Erkenntnis ist der Drehmoment-Kompromiss. Ein Zahnradmotor gibt dir Kraft auf Kosten der Geschwindigkeit; Ein einfacher Motor gibt dir Geschwindigkeit ohne Kraftmultiplikation.
Wann sollten Sie einen Zahnradmotor wählen??
Wählen Sie einen Getriebemotor, wenn Ihre Anwendung bei niedriger Drehzahl ein hohes Drehmoment benötigt, Kompakte Installation, oder einfachere Systemintegration. Getriebemotoren glänzen in Anwendungen, bei denen Lasten aus dem Stand heraus zu bewegen beginnen müssen oder schwere Gegenstände stetig bewegt werden müssen.
Typische Anwendungen von Zahnradmotoren sind:
- Fördersysteme und Materialhandhabungslinien
- Mischer und Rührgeräte für chemische und Lebensmittelverarbeitung
- Verpackungsmaschinen mit Indexierung oder intermittierender Bewegung
- Hebezüge und Hebegeräte
- Indexierungstische und rotierende Positionierungssysteme
- Schwere Maschinen im Bergbau, Zement, und Kraftwerke
Wie der Anführer von Zhongda es ausdrückt., Getriebemotoren sind "Für Gewalt gebaut." Das Getriebe ermöglicht es einem relativ kleinen Motor, Lasten zu bewältigen, die einen Direktantriebsmotor mit derselben Leistungsangabe abwürgen würden.
Innerhalb von Getriebemotoren, die Wahl zwischen Wechsel- und Gleichstrom fügt eine weitere Komplexitätsebene hinzu. Unser Leitfaden zu Wechselstrom- vs. Gleichstrom-Getriebemotor erklärt die wichtigsten Unterschiede, um die richtige Konfiguration einzugrenzen.
Wann ein einfacher Motor plus separater Reduzierer die bessere Wahl ist??
Ein einfacher Motor mit separatem Getriebereduzierer ist manchmal die bessere technische Entscheidung, obwohl ein integrierter Getriebemotor einfacher erscheint. Der Schlüssel ist zu verstehen, wann eine Trennung hilft, statt zu behindern.
Betrachten Sie einen separaten Motor und einen Reduzierer, wenn:
- Man braucht mehrere Übersetzungen von einem Motorrahmen. Ein einzelner Motor kann verschiedene Reduzierer mit unterschiedlichen Übersetzungen antreiben, Es gibt Ihnen Flexibilität, ohne jedes Mal einen neuen Motor kaufen zu müssen.
- Wartungszugang ist von Bedeutung. Ein separater Motor kann für Wartung oder Austausch entfernt werden, ohne die Getriebeinstallation zu stören.
- Modularer Austausch hat Priorität. Wenn eine der Komponenten ausfällt, Man ersetzt nur die defekte Einheit und nicht die gesamte Getriebemotor-Baugruppe.
- Der Platz erlaubt separate Komponenten. Wenn die Bodenfläche nicht begrenzt ist, Ein Motor, der neben oder über einem Reduzierer montiert ist, könnte besser zu deinem Layout passen.
- Dein bestehendes System verwendet bereits separate Reduzierer. Die Standardisierung auf einer Architektur im gesamten Werk kann den Ersatzteilbestand vereinfachen.
Wie MRO Supply anmerkt, Getriebemotoren "kann aus einem separaten Zahnradreduzierer und Motor hergestellt werden" — das heißt, die beiden Konfigurationen schließen sich nicht gegenseitig aus. Die Entscheidung hängt oft von Systemprioritäten wie Wartungsstrategie und Standardisierung von Teilen ab.
Effizienz des Zahnradmotors: Was Sie wissen müssen
Getriebereibung verursacht Energieverluste, wodurch Getriebemotoren isoliert weniger effizient werden als einfache Motoren. Allerdings, Das Ausmaß dieses Verlusts hängt stark vom Getriebetyp ab.
Laut ERC140, Helix- und Planetengetriebe erreichen typischerweise 90–98 % Effizienz pro Stufe, während Schneckengetriebe in bestimmten Konfigurationen auf 50–70 % sinken können. Huameng Motor merkt ebenfalls an, dass "Getriebemotoren können im Vergleich zu Elektrogetriebemotoren weniger effizient sein, da die Zahnräder dazu neigen, Reibung und Energieverluste zu erzeugen."
Der Effizienzvergleich ist nicht einfach "Getriebemotoren sind weniger effizient." Betrachten wir die Systemebene-Ansicht:
- Ein einfacher Motor, der eine Last durch einen separaten Reduzierer antreibt, hat die gleichen Übersetzungsverluste – die Zahnräder werden nicht effizienter, wenn sie separat montiert sind.
- Ein Getriebemotor eliminiert die Kupplungs- und Ausrichtungsverluste zwischen einem Motor und einem eigenständigen Reduzierer.
- Ein übergroßer, einfacher Motor, der mit Teillast läuft, um das fehlende Drehmoment auszugleichen, kann deutlich weniger effizient sein als ein richtig dimensionierter Getriebemotor.
Der Motorteil eines Systems trägt ebenfalls eine eigene Effizienzangabe. Die IEC 60034-Normen definieren Effizienzklassen von IE1 bis IE4, wobei höhere Klassen auf geringere Energieverluste hinweisen. Beim Vergleich von Getriebemotoren mit einfachen Motoren, Bewerten Sie die gesamte Systemeffizienz – Motor plus Getriebe – anstatt das Getriebe allein.
Wie man zwischen einem Getriebemotor und einem Elektromotor wählt
Die Wahl zwischen einem Getriebemotor und einem einfachen Elektromotor hängt von den Drehzahl- und Drehmomentanforderungen Ihrer Anwendung ab. Die Entscheidung dreht sich nicht darum, was "Besser" — es geht darum, welche Konfiguration Ihren mechanischen Anforderungen entspricht.
Befolgen Sie diese Schritte, um die richtige Auswahl zu treffen:
- Definieren Sie Ihre Ausgangsdrehzahl- und Drehmomentanforderungen. Welche Geschwindigkeit benötigt die angetriebene Ausrüstung? Welche Kraft muss die Welle abgeben? Diese beiden Werte bestimmen alles andere.
- Berechnen Sie das benötigte Übersetzungsverhältnis. Teile die Nenndrehzahl des Motors durch die erforderliche Ausgangsdrehzahl. Ein 1400-U/min-Motor, der eine 140-U/min-Last antreibt, benötigt eine 10:1-Verhältnis.
- Überprüfe den Duty Cycle und die Umgebungsbedingungen. Kontinuierlicher Betrieb, frequent starts, Hohe Umgebungstemperaturen, Und Waschumgebungen beeinflussen alle Motor- und Getriebewahl. Standardmotoren sind für eine Umgebungstemperatur von 40 °C ausgelegt.; Höhere Temperaturen erfordern spezielle Wicklungen oder Kühlmethoden.
- Vergleichen Sie Fußabdrücke und Montageoptionen. Ein integrierter Getriebemotor spart Platz und vereinfacht die Montage. Ein separater Motor und ein Reduzierer nehmen mehr Platz ein, bieten aber Flexibilität im Layout. Für eine breitere Größenperspektive, Siehe unseren Leitfaden auf Welche Größe des Elektromotors Du brauchst.
- Bewerten Sie die Gesamtkosten des Systems. Getriebemotoren kosten im Voraus mehr als einfache Motoren, aber sie eliminieren die Kopplung, Baseplate, und Ausrichtungsarbeiten für einen separaten Unterbau erforderlich. Vergleichen Sie die installierten Kosten, Nicht nur der Kaufpreis.
- Umweltschutz überprüfen. Außen- oder Waschumgebungen erfordern typischerweise IP65- oder IP66-zertifizierte Geräte. Überprüfen Sie vor der Bestellung die Bewertung mit den Bedingungen Ihrer Anlage.
- Bestätigen Sie den Servicefaktor. Wählen Sie eine Einheit mit einem angemessenen Servicefaktor – typischerweise 1,5 bis 2.0 — um vorübergehende Lasten aufzunehmen und vorzeitigen Verschleiß zu verhindern.
Für einen tieferen Blick auf die Motorenauswahl, Siehe unseren vollständigen Leitfaden auf Wahl eines industriellen Elektromotors. OEMs, die Lieferanten bewerten, sollten auch unsere Kaufleitfaden für Getriebeuntersetzungsmotoren für OEMs Für Beschaffungsspezifische Überlegungen.
FAQ
Ist ein Getriebemotor und ein Elektromotor dasselbe??
Nein. Ein Getriebemotor ist ein Elektromotor mit integriertem Getriebe, der die Drehzahl reduziert und das Drehmoment vervielfacht. Ein einfacher Elektromotor, auch als Direktantriebsmotor bezeichnet, liefert die volle Nenngeschwindigkeit ohne mechanische Drehzahlreduktion.
Was sind die Nachteile von Getriebemotoren??
Getriebemotoren haben Effizienzverluste durch Zahnräderreibung – Schneckentypen können pro Stufe auf 50–70 % Effizienz sinken. Sie benötigen außerdem Getriebeschmierung und Dichtungspflege, Kosten im Voraus höher, und können mehr Rauschen erzeugen als Direktantriebsmotoren.
Warum wird ein Getriebe an einem Motor benötigt??
Ein Getriebe reduziert die Ausgangsdrehzahl und vervielfacht das Drehmoment, wodurch ein kleiner Motor schwere Lasten antreiben lässt, die sonst einen Direktantriebsmotor mit derselben Leistung abwürgen würden. Er passt die Motorleistung an die tatsächlichen Geschwindigkeits- und Kraftanforderungen der Anwendung an.
Sind Getriebemotoren teurer als Elektromotoren??
Ja, Getriebemotoren kosten im Voraus mehr wegen der zusätzlichen Getriebekomponenten. Allerdings, Sie können die Gesamtkosten des Systems senken, indem sie die Notwendigkeit eines separaten Reduziers eliminieren, Kopplung, und Ausrichtungsarbeiten.
Teilen Sie auf Social Social:


Kontaktieren Sie uns
In diesem Artikel
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026