


 Zuhause /
Zykloidgetriebe vs. Oberschwingungsantrieb: Unterschiede in den Anwendungen der Robotik
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026
Wenn du dich zwischen einem zykloidalen Getriebe und einem harmonischen Antrieb für ein robotisches Gelenk entscheiden musst, Die kurze Antwort lautet: Harmonische Antriebe gewinnen bei Kompaktheit und nahezu null Rückspiel bei leichteren Präzisionsachsen wie Handgelenken, während zykloidale Getriebe bei der Stoßdämpfertoleranz gewinnen, Steifigkeit, und Lebensdauer schwerer Axte wie Basen und Schultern. Beide bieten hohe Reduktionsverhältnisse in einer einstufigen Stufe, Aber sie erreichen dies durch grundlegend unterschiedliche Mechanismen, die zu unterschiedlichen Gelenken und Leistungszyklen passen.
Wichtige Erkenntnisse:
- Mechanismusunterschied: Harmonische Antriebe verwenden einen Wellengenerator, flexspline, und kreisförmige Spline; Zykloidale Antriebe verwenden ein exzentrisches Lager und eine zykloidale Scheibe mit Rollbolzen – was zu unterschiedlichen Versagensarten und Lasteigenschaften führt.
- Steifigkeit & Schock: Zykloidantriebe bieten eine höhere Torsionssteifigkeit und eine überlegene Stoßlastresistenz (Bis zu ~5× Nenndrehmoment), was sie besser für schwere oder stoßbelastete Gelenke macht..
- Gegenreaktion: Harmonische Antriebe bieten einen echten Spielfreien Betrieb; Zykloidale Laufwerke erzielen einen sehr geringen Spiel (nahezu null, wenn sie vorgeladen ist) aber nicht mathematisch null.
- Effizienz: Zykloidale Antriebe erzielen typischerweise 3–5 % höhere Effizienz als Oberschwingungsantriebe (85–92 % gegenüber 70–85 %) aufgrund der verringerten Gleitreibung.
- Roboterachsenkartierung: Spannungswellen-Zahnräder dominieren die Handgelenke, Ellbogen, und Kompaktfugen; Zykloidale Antriebe passen Basen an, Schultern, und Hochträgheitsachsen, bei denen Stoßlast und Lebensdauer wichtiger sind als Gewicht.
Was ist ein zykloidales Getriebe?
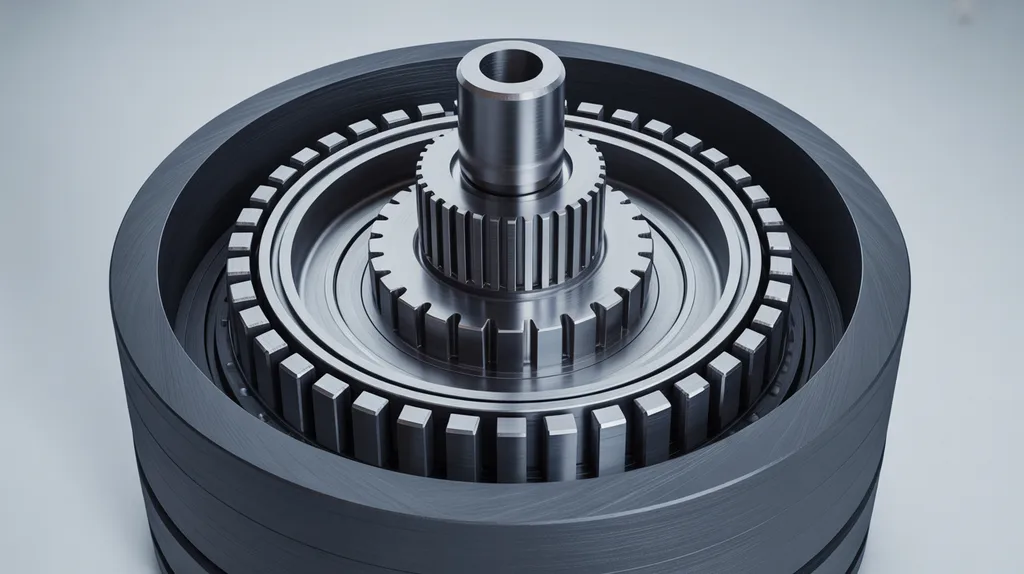
A Zykloidales Getriebe (Auch als zykloidaler Antrieb oder zykloidaler Reduzer bezeichnet) ist ein Geschwindigkeitsminderungsmechanismus, der ein Exzenterlager verwendet, um eine oder mehrere zykloidale Scheiben anzutreiben, die gegen Ringzahnradstifte rollen, um Hochgeschwindigkeitseingänge in Hochdrehmoment-Ausgabe umzuwandeln.
Die Schlüsselkomponenten sind:
- Exzentrisches Lager/Nockenwelle — auf der Eingangswelle montiert, Das erzeugt eine Exzentrik (Off-Center) Bewegung
- Zykloidale Bandscheibe(s) — ein oder zwei gebogene Scheiben, die im Gehäuse rollen
- Ringzahnradstifte/-rollen — feste Stifte im Gehäuse, mit dem die zykloidale Scheibe Kontakt hat
- Ausgangsstifte — die Bahnbewegung auf die Ausgangswelle übertragen
Weil mehrere Zähne auf der zykloidalen Scheibe gleichzeitig mit den Zahnradstiften in Kontakt bleiben, Die Last verteilt sich auf viele Kontaktpunkte. Laut Cone Drive, Dieses Mehrkontakt-Design verschafft zykloidalen Antrieben natürliche Vorteile beim Stoßwiderstand, Haltbarkeit, und hohe Drehmomentkapazität. Der Rollkontakt – und nicht der Gleitkontakt – macht auch zykloidale Antriebe unter den meisten Betriebsbedingungen effizienter als harmonische Antriebe.
Zykloidgetriebe werden in industriellen Anwendungen weit verbreitet eingesetzt, von Fördersystemen bis hin zu schweren Maschinen. Für einen umfassenderen Einblick, wo diese Reduzierungen in verschiedenen Sektoren hinweg passen, Siehe unseren Leitfaden für Anwendungen zykloidaler Getriebe.
Was ist ein harmonischer Antrieb (Spannungswellen-Getriebe)?
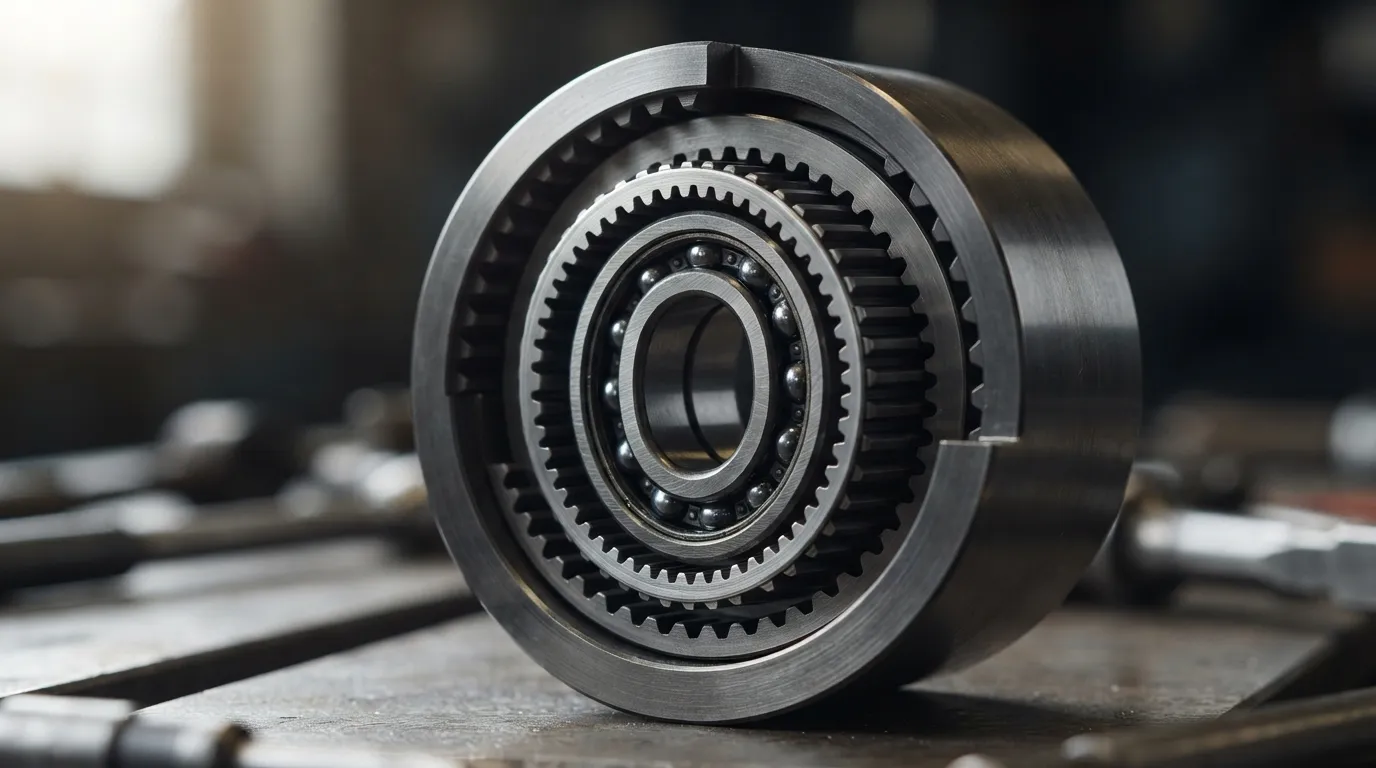
A Harmonischer Antrieb — auch Dehnungswellengetriebe genannt — ist ein kompakter Geschwindigkeitsminderungsmechanismus, der einen Wellengenerator nutzt, um einen flexiblen Spline elastisch gegen einen starren kreisförmigen Spline zu verformen, wodurch an zwei gegenüberliegenden Punkten ineinander verschmolzene Zähne entstehen.
Die drei Hauptkomponenten sind:
- Wellengenerator — eine elliptische Nocke mit einem Lager, das in die Flexspline passt
- Flexspline — ein dünnwandiger, flexibler Zylinder mit äußeren Zähnen an der Außenseite
- Kreisförmige Spline — ein starrer Ring mit inneren Zähnen, die sich mit der Flexspline verbinden
Der Wellengenerator rotiert und verformt die Flexspline elastisch, wodurch es an zwei Punkten mit der kreisförmigen Spline in Verbindung tritt. Weil der Flexspline etwas weniger Zähne hat als der Kreisspline, Jede Umdrehung erhöht den Ausgang um ein kleines Inkrement, was zu einer hohen Reduktion in einer einzigen Stufe führt, Kompakte Stufe.
Die Harmonic-Drive-Technologie wurde von C.W erfunden. Musser im Jahr 1957. Laut Cone Drive, Harmonische Antriebe werden in Anwendungen bevorzugt, die erfordern Keine Gegenreaktion, hohe Positionsgenauigkeit, und flüssige Bewegung – insbesondere in der Robotik, Luft- und Raumfahrt, und medizinische Geräte. Die Flexspline ist das definierende Element: Seine elastische Verformung ermöglicht das Spielfreie Engagement, Aber sie ist auch die Komponente, die im Laufe der Zeit am anfälligsten für Ermüdung ist.
Zykloidgetriebe vs. Oberschwingungsantrieb: Direkter Vergleich
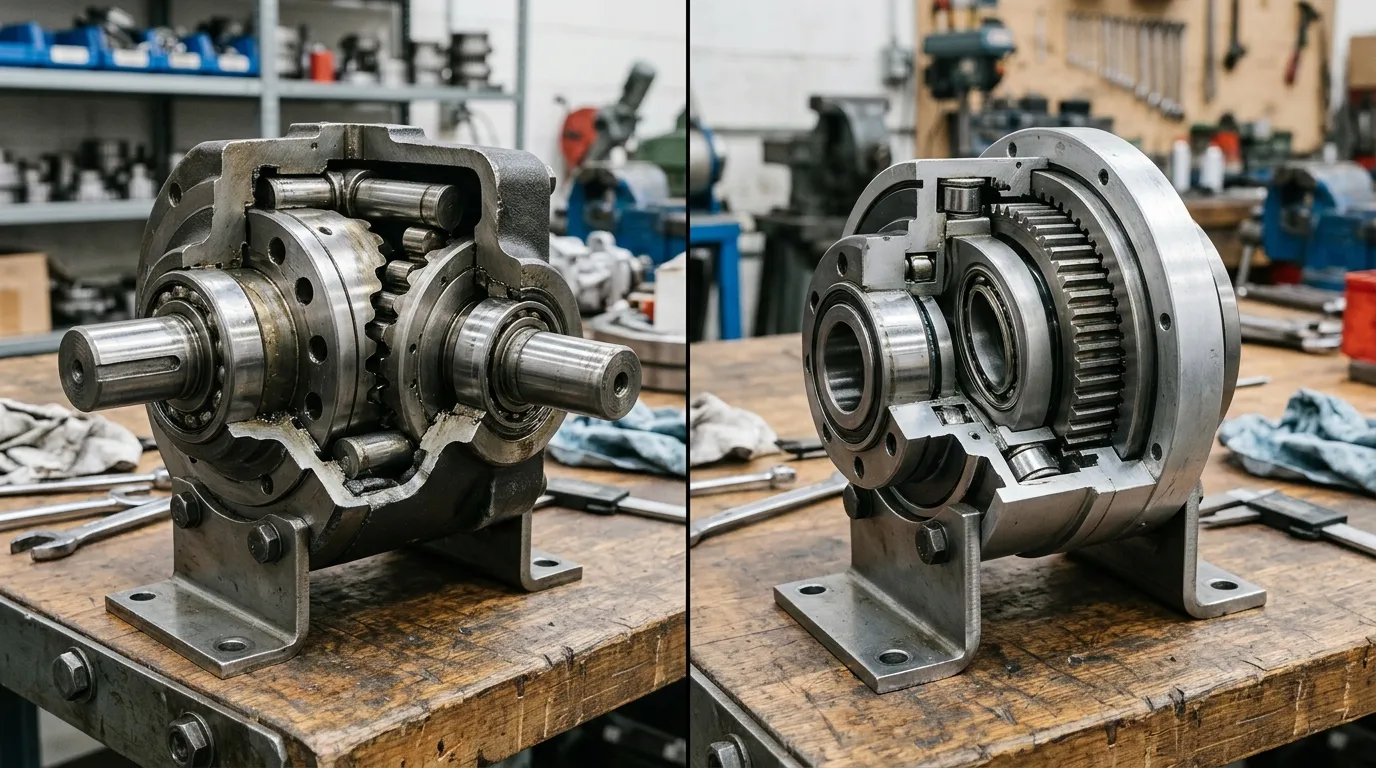
Zykloidale und harmonische Antriebe unterscheiden sich grundlegend im Rückspiel, Steifigkeit, Stoßfestigkeit, Effizienz, und Lebensdauer. Zykloidale Antriebe bevorzugen Robustheit und schwere Lasten, während harmonische Antriebe Kompaktheit und Präzision bevorzugen.
| Parameter | Zykloidales Getriebe | Harmonischer Antrieb |
|---|---|---|
| Gegenreaktion | Nahezu null (Vorlastabhängig) | Wahres Null (Von Absicht) |
| Torsionssteifigkeit | Hoch | Moderat (FlexSpline-Konformität) |
| Stoßlastkapazität | Ausgezeichnet (~5× typisches Nenndrehmoment) | Begrenzt (FlexSpline-Ermüdungsrisiko) |
| Effizienz | 85–92% | 70–85% |
| Reduktionsverhältnis | 30:1 bis 300:1 | 30:1 bis 300:1 |
| Größe / Gewicht | Größer, schwerer | Kompakt, Leichtgewicht |
| Lebensdauer / Verschleiß | Lang (Rollender Kontakt) | Begrenzt (FlexSpline-Ermüdung) |
| Lärm | Niedrig | Niedrig |
| Kostentrend | Moderat | Historisch höher |
| Am besten geeignete Roboterachsen | Basis, Schulter, Hochträgheitsfugen | Handgelenk, Ellbogen, Kompaktfugen |
Keine der beiden Technologien ist universell "besser." Die richtige Wahl hängt ganz davon ab, was das Gelenk leisten muss – wie viel Last es trägt, Wie oft es Auswirkungen hat, Wie viel Platz steht zur Verfügung, und welche Präzisionsstufe die Anwendung verlangt.
Gegenreaktion: Null vs. Nahe-Null
Harmonische Antriebe eliminieren Spiel vollständig durch mechanisches Design; Zykloidale Laufwerke erzielen einen sehr geringen Spiel, die im vorgeladenen Zustand effektiv null wird.
Laut Laifual Drive, Dehnwellenzahnräder bieten von Natur aus echten Nullspiel, während zykloidale Laufwerke eine sehr geringe Spielluft bieten, die von Design und Vorspannung abhängt. In der Praxis, Ein richtig vorgeladener zykloidaler Antrieb kann in den meisten Positionierungsanwendungen kaum von einem harmonischen Antrieb zu unterscheiden sein. Allerdings, wenn die Anwendungsspezifikation vorschreibt "Keine Gegenreaktion" als harte Voraussetzung – zum Beispiel, In der Präzisionsbearbeitung oder in Inspektionsgeräten – ein Harmonic-Drive ist die einzige Option, die dies mathematisch garantiert.
Steifigkeit und Stoßfestigkeit
Zykloidale Antriebe sind steifer und stoßresistenter, da sie mehrere rollende Kontaktpunkte verwenden, die die Last verteilen, während harmonische Antriebe auf eine dünne Flexspline setzen, die bei Aufprallen ermüdet werden kann.
Der Unterschied in der Steifigkeit entsteht durch die Flexspline selbst. Laut Laifual Drive, Zykloidale Antriebe können typischerweise Stoßlasten bis zu etwa 5× Nenndrehmoment bewältigen, während Harmonische Antriebe unter denselben Bedingungen eine FlexSpline-Ermüdung verursachen. Der Rollkontakt in einem Zyklusantrieb – bei dem gehärtete Stifte gegen die Zykloidenplatte rollen – sorgt für eine lange Lebensdauer selbst bei schweren Lastwagen, Stoßanfällige Anwendungen. In einem harmonischen Antrieb, Die Flexspline biegt sich während des Betriebs kontinuierlich, und plötzliche Stoßlasten können das Ermüdungsrissen beschleunigen.
Für Basis- und Schultergelenke von Robotern, die hohe Trägheit und gelegentliche Kollisionen bewältigen müssen, Dieser Unterschied ist oft entscheidend.
Effizienz unter Last
Zykloidale Antriebe sind im Allgemeinen 3–5 % effizienter als harmonische Antriebe, da sie Rollkontakt statt Gleitreibung verwenden.
Laut Patsnap Eureka, Moderne zykloidale Reduziere liefern Effizienzwerte zwischen 85–92 %, während harmonische Antriebe 70–85 % erreichen – ein Unterschied von etwa 3–5 Prozentpunkten unter typischen Betriebsbedingungen. Eine peer-reviewte Studie aus dem Jahr 2024 ergab außerdem, dass Zykloideantriebe und Planetenräder im Allgemeinen eine höhere Effizienz als vergleichbare Dehnwellenantriebe zeigen.
Diese Effizienzlücke ist in drei Szenarien am wichtigsten:
- Batteriebetriebene Roboter, wobei jeder Watt Energieverlust die Betriebszeit verringert
- Kontinuierliche Anwendungen, wobei die Wärmeerzeugung den Verschleiß der Bauteile beschleunigt.
- Anwendungen mit hoher Reduktion, wobei sich gleitende Reibungsverluste verstärken
Für Schwerlastverbindungen, die mit hohen Lastzyklen arbeiten, Der Effizienzunterschied kann zu niedrigeren Betriebstemperaturen führen, Längere Lebensdauer der Bauteile, und geringere Kühlanforderungen.
Welche Roboterachsen verwenden zykloidale vs. harmonische Antriebe.?
In der industriellen Robotik, Harmonische Antriebe dominieren Handgelenke, Ellbogen, und kompakte Präzisionsfugen; Zykloidale Antriebe passen Basen an, Schultern, und Schwerlastachsen, bei denen Stoßfestigkeit und Lebensdauer Gewicht und Größe überwiegen.
Laut Source Robotics, Oberschwingungsantriebe sind der Industriestandard für die meisten industriellen Roboterarme. Ihre Kompaktheit und keinerlei Rückschlag machen sie ideal für kleinere Modelle, schnellere Gelenke nahe dem Ende des Arms. Allerdings, laut Laifual Drive, Zykloidale Antriebe eignen sich besser für Basisgelenke, Große Äxte, und Hochträgheitsverbindungen, bei denen ihre Steifigkeit und Stoßfestigkeit klare Vorteile bieten.
| Roboterachse | Typische Technologie | Warum |
|---|---|---|
| Basis / J1 | Zykloidal | Hohe Trägheit, shock loads, Steifigkeit kritisch |
| Schulter / J2 | Zykloidal oder RV | Starkes Drehmoment, Gravitationslasten |
| Ellbogen / J3 | Harmonisch oder planetarisch | Moderates Drehmoment, Kompaktheit spielt eine Rolle |
| Handgelenk / J4–J6 | Harmonisch | Kompaktheit, Keine Gegenreaktion, Präzision |
| Cobot-Gelenke | Harmonisch | Glattheit, Rückfahrbarkeit, Kompaktheit |
| Industrielle schwere Nutzlasten | Zykloidal / RV | Stoßtoleranz, Lebensdauer, Steifigkeit |
Das Muster ist konsistent: je näher die Verbindung an der Basis ist, desto wahrscheinlicher ist es, dass ein Zykloidantrieb verwendet wird. Basis- und Schultergelenke tragen das gesamte Gewicht von Arm und Nutzlast, Erleben Sie die höchsten Drehmomente, und beim Start am meisten Stoß absorbieren, Haltestellen, und Kollisionen. Die Kompaktheit eines harmonischen Antriebs spielt an der Basis weniger eine Rolle, wobei der Raum weniger eingeschränkt ist und die Struktur bereits groß ist.
Ein tieferer Blick darauf, wie zykloidale Antriebe speziell in robotischen Systemen funktionieren, Siehe unseren speziellen Leitfaden für Zykloidale Getrieberobotik.
Wie man auswählt: Zykloidal oder harmonisch für dein Robotergelenk?
Wählen Sie einen Zykloidantrieb, wenn Stoßdämpfer belastet werden, Steifigkeit, Lebensdauer, oder Effizienz Priorität hat; Wähle einen harmonischen Antrieb bei Kompaktheit, Keine Gegenreaktion, oder Glattheit bei geringem Gewicht sind nicht verhandelbar.
Wähle Cycloidal, wenn...
- Ihr Gelenk erfährt Stoßbelastungen oder Kollisionen (Drehmoment bis zu ~5× Nenndrehmoment)
- Für schwere oder hohe Trägheitslasten benötigt man eine hohe Torsionssteifigkeit
- Kontinuierliche Tastzyklen, bei denen der Wirkungsgrad (85–92%) Verringert Wärme- und Energiekosten
- Lange Lebensdauer bei Rollkontaktverschleiß (Keine Flexspline-Ermüdung)
- Basis, Schulter, oder große Roboterachsen, bei denen das Gewicht weniger kritisch ist
Wähle Harmonisch, wenn...
- Null Gegenreaktion ist eine harte Voraussetzung (Präzisionspositionierung, Bearbeitung, Inspektion)
- Kompaktheit und geringes Gewicht sind entscheidend (Handgelenke, Cobots, Mobile Roboter)
- Glatt, Spielfreie Bewegung ist für präzise Bewegungen mit niedriger Geschwindigkeit erforderlich.
- Sie können eine geringere Effizienz akzeptieren (70–85%) und Flexspline-Lebensdauerbegrenzungen
- Das Budget erlaubt eine historisch höher kostengünstige Prämie
Es gibt auch eine dritte Option, die es wert ist, in Betracht gezogen zu werden: Planetare Getriebe. Sie bieten eine hohe Effizienz und moderaten Rückschlag zu geringeren Kosten, allerdings bieten sie im Allgemeinen niedrigere Reduktionsverhältnisse pro Stufe. Wenn du diese Option zusammen mit cycloidal und harmonic abwägst, Vergleichen Sie unsere Planetarisches vs. zykloidales Getriebe Analyse.
Für eine strukturierte, Schritt-für-Schritt-Auswahlprozess – einschließlich der Berechnung des benötigten Drehmoments, Servicefaktor, und Reduktionsverhältnis – lesen Sie unseren vollständigen Leitfaden auf Wie man einen zykloidalen Reduzer auswählt.
Praktische Überlegungen: Kosten, Instandhaltung, und Integration
Über die Leistungsspezifikationen hinaus, Kosten, Wartung, und die Integrationskomplexität variiert zwischen den beiden Technologien.
Kosten. Harmonische Antriebe hatten historisch gesehen einen Kostenaufschlag aufgrund der präzisen Fertigung, die für die Flexspline und den Wellengenerator erforderlich ist. Laut Source Robotics, Harmonische Antriebe bleiben relativ teuer, Allerdings sind die Kosten in den letzten Jahren gesunken, da immer mehr Hersteller in den Markt eingetreten sind. Zykloidale Antriebe sind im Allgemeinen kostengünstiger, Besonders bei größeren Größen, bei denen die Herstellungskomplexität des Oberschwingungsantriebs steigt.
Wartung und Lebensdauer. Zykloidale Antriebe nutzen Rollkontakt – gehärtete Stifte, die gegen die Zykloidscheibe rollen – die langsam und vorhersehbar abgenutzt wird. Harmonische Antriebe basieren auf einem sich biegenden Metallelement, das im Laufe der Zeit Ermüdung ausgesetzt ist. In einer schweren Anwendung mit Stoßlasten, Ein Zykloidantrieb kann einen harmonischen Antrieb bei weitem überdauern, einfach weil keine Biegekomponente zur Ermüdung vorhanden ist.
Integration. Zykloidale Antriebe sind größer und schwerer für dasselbe Drehmoment, was in den Handgelenks- und Ellbogengelenken relevant ist, wo der Platz eng ist. Der kompakte Baufaktor der harmonischen Antriebe ist ihr entscheidender Integrationsvorteil. Allerdings, Zykloidale Antriebe sind im Allgemeinen einfacher zu montieren und in Basis- und Schulterpositionen auszurichten, wobei die größere Hüllkurve selten ein Problem darstellt.
Eine erwähnenswerte Einschränkung: laut Source Robotics, Zykloidale Reduziere sind bei kleinen Übersetzungen ineffizient. Sie sind für hohe Reduktion ausgelegt – typischerweise 30:1 und höher. Wenn Ihr Antrag weniger Reduktion benötigt als diese, Ein planetarisches Getriebe könnte besser geeignet sein. Für einen direkten Vergleich, Siehe unsere Planetengetriebe vs. Oberschwingungsantrieb Leitfaden.
FAQ
Können zykloidale Antriebe rückwärts angetrieben werden??
Zykloidale Antriebe können rückwärts angetrieben werden, allerdings mit höherer Reibung als harmonische Antriebe. Die Rückfahrbarkeit hängt vom Reduktionsverhältnis ab, Vorspannung, und Schmierung. In der Praxis, Zykloidale Antriebe bieten eine begrenzte Rückfahrbarkeit, während Harmonische Antriebe bei moderaten Reduktionsverhältnissen leichter rückwärtssteuerbar sind – ein wichtiger Aspekt für kollaborative Roboter und schwerkraftbelastete Achsen.
Was teurer ist: Zykloidaler oder harmonischer Antrieb?
Harmonische Antriebe hatten historisch gesehen einen Kostenaufschlag aufgrund der präzisen Fertigung, die für die Flexspline und den Wellengenerator erforderlich ist. Zykloidale Antriebe sind im Allgemeinen kostengünstiger, Vor allem bei größeren Größen. Allerdings, Die Preise variieren stark je nach Marke, Größe, und die Preise für Volumen – und harmonische Antriebe sind in den letzten Jahren gesunken, da der Wettbewerb gewachsen ist.
Das hält länger an: Zykloidaler oder harmonischer Antrieb?
Zykloidale Antriebe halten in schweren Anwendungen typischerweise länger, da sie Rollkontakt anstelle des biegenden Metallelements verwenden, auf das harmonische Antriebe angewiesen sind. Flexspline-Ermüdung ist der primäre Verschleißmechanismus, der die Lebensdauer des harmonischen Antriebs begrenzt – insbesondere unter Stoßbelastungen oder kontinuierlichem Betrieb mit hohem Drehmoment.
Sowohl zykloidale Getriebe als auch Oberschwingungsantriebe sind bewährte Technologien für Robotergelenke, Aber sie beantworten verschiedene ingenieurtechnische Fragen. Wenn die Priorität ist Kompaktheit, Keine Gegenreaktion, und glatte Präzision — schauen Sie sich harmonische Antriebe an. Wenn die Priorität ist Stoßfestigkeit, Steifigkeit, und eine lange Lebensdauer unter schwerer Last — Ein zykloidaler Antrieb ist die zuverlässigere Wahl. Für die meisten Industrieroboter, Das optimale Design verwendet beides: Zykloidale Antriebe an Basis und Schulter, Harmonische Antriebe am Handgelenk und Ellbogen.
Mingye stellt in Shanghai cycloidale Pinwheel-Reduzerer mit OEM-Anpassungsoptionen her – wenn Ihre Anwendung zykloidal tendiert, Unser Team kann Ihnen helfen, die richtige Einheit für Ihr Robotergelenk zu dimensionieren.
Teilen Sie auf Social Social:


Kontaktieren Sie uns
In diesem Artikel
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026