


 Zuhause /
Warum werden zykloidale Getriebe in der Robotik eingesetzt?
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026
Zykloidale Getriebe werden in der Robotik eingesetzt, da sie hohe Reduktionsverhältnisse bieten (30:1 bis 300:1) in einer einzigen kompakten Bühne mit extrem geringem Rückschlag, Hohe Torsionssteifigkeit, und außergewöhnliche Stoßlasttoleranz – genau das, was Robotergelenke für präzise Genauigkeit benötigen, Wiederholbare Bewegung unter variablen Lasten. Ihr mehrzahniger Rollkontakt verteilt die Kraft auf viele Oberflächen, So überleben sie die abrupten Anfänge, Haltestellen, und Richtungswechsel, die im robotischen Betrieb üblich sind,.
Wichtige Erkenntnisse
- Cycloidale Getriebe erreichen ab 30 Einstufige Übersetzungen:1 bis 300:1 mit Rückschlag so niedrig wie ≤1 Bogenminute, Ermöglicht präzise Positionierung der robotischen Gelenke.
- Mehrzahniger Rollkontakt verteilt die Last auf viele Flächen, Zykloidale Antriebe mit einer Stoßlasttoleranz von bis zu 5-fachem Nenndrehmoment – ideal für robotische Start-/Stopp- und Blockationsereignisse.
- Das exzentrische Nockenwellendesign mit Rollkontakt minimiert Verschleiß und Spiel und maximiert gleichzeitig die Steifigkeit, Übertreffen planetare Getriebe unter Stoßbelastungen.
- Zykloidale Antriebe dominieren Industrieroboter mit hoher Nutzlast; Harmonische Antriebe bleiben für leichtere Roboter bevorzugt (1–20 kg Nutzlast) wobei das Verhältnis von Präzision zu Gewicht am wichtigsten ist.
Was ist ein zykloidales Getriebe?
Ein zykloidales Getriebe ist ein kompakter Drehzahlreduzer, der eine exzentrische Nockenwelle nutzt, um ein oder zwei zykloidale Scheiben gegen stationäre Ringstifte zu umkreisen, Umwandlung von Hochgeschwindigkeitseingaben in hohes Drehmoment, Niedriggeschwindigkeitsausgang durch Rollkontakt. Er ist einer der drei Hauptzahnradtypen, die in Industrierobotern verwendet werden, neben der Dehnungswelle (Harmonisch) Antriebe und Planetenzahnradantriebe.
Das Zykloidgetriebe gehört zu einer Familie von Kraftübertragungskomponenten, die der industriellen Automatisierung dienen, Materialhandhabung, und Prozessmaschinen. Jenseits der Robotik, Zykloidgetriebe werden in vielen industriellen Anwendungen weit verbreitet eingesetzt wobei kompakt, Eine hohe Drehmomentreduzierung ist erforderlich.
Wie funktioniert ein zykloidales Getriebe?
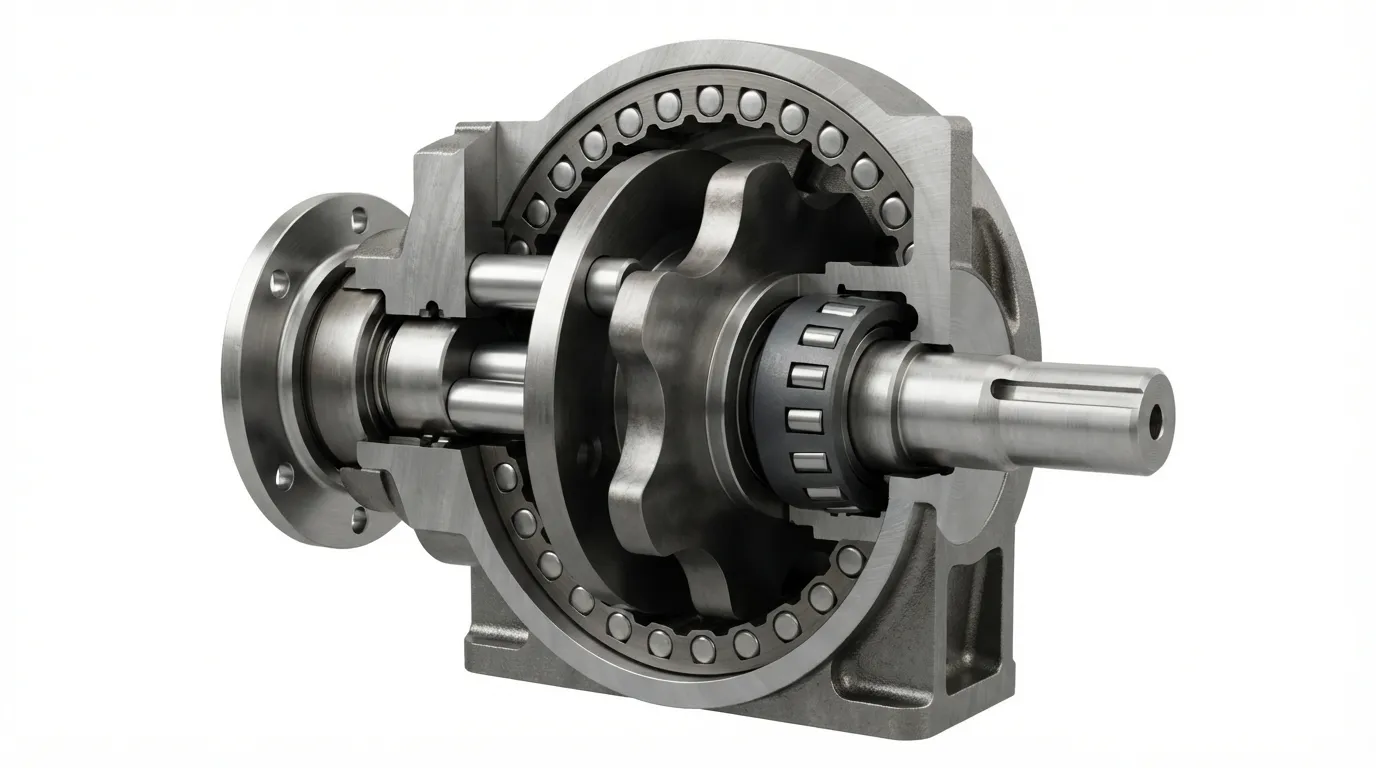
Ein zykloidales Getriebe funktioniert, indem es die rotierende Bewegung einer Eingangswelle in die langsamere Welle umwandelt, Bahnbewegung mit höherem Drehmoment einer oder mehrerer zykloidaler Scheiben, die dann eine Ausgangswelle durch eine Reihe von Ausgangsstiften antreiben.
Das Arbeitsprinzip folgt diesen Schritten:
- Eingangswellenrotation: Die Eingangswelle treibt ein exzentrisches Lager, das in der Mitte montiert ist.
- Exzentrische Nockenwellenbewegung: Das exzentrische Lager zwingt die zykloidale Scheibe zur Umlaufbahn, anstatt sich einfach zu drehen, wodurch eine verstellte Kreisbewegung entsteht.
- Zykloidale Scheibeneinbindung: Während die Scheibe umkreist, Sein gelapptes Profil greift mit stationären Ringstiften ein, die am Getriebegehäuse befestigt sind.
- Pin-für-Pin-Vorschuss: Jede vollständige Umlaufbahn der Scheibe verschiebt den Angriffspunkt um einen Lappen, wodurch die Scheibe leicht in die entgegengesetzte Richtung rotiert wird.
- Extraktion des Ausgangspins: Ausgangsstifte, Platzierte Durchgangslöcher in der Scheibe, Fangen Sie diese langsame Drehung auf und übertragen Sie sie auf die Ausgangswelle.
- Verhältnisgenerierung: Das Reduktionsverhältnis entspricht der Anzahl der Lappen auf der Scheibe, Erzeugung der Geschwindigkeitsreduktion.
Laut IMSystems, wenn sich auf der zykloidalen Scheibe 11 stationäre Stifte und 10 Lappen befinden, Die Ausgangsgeschwindigkeit wird um den Faktor 10 reduziert, und das Ausgangsdrehmoment wird um das Zehnfache erhöht. Dieses einstufige Design erreicht Verhältnisse ab 30:1 bis 300:1.
Eine Designüberlegung: Die Bahnbewegung der zykloidalen Scheibe erzeugt Schwingungen. Ingenieure kompensieren dies mit Dual-Disc-Setups, wobei zwei Scheiben 180 Grad auseinander montiert sind, um das Ungleichgewicht des jeweils anderen aufzuheben, Allerdings erhöht dies Größe und Gewicht.
Warum werden zykloidale Getriebe in robotischen Gelenken verwendet??
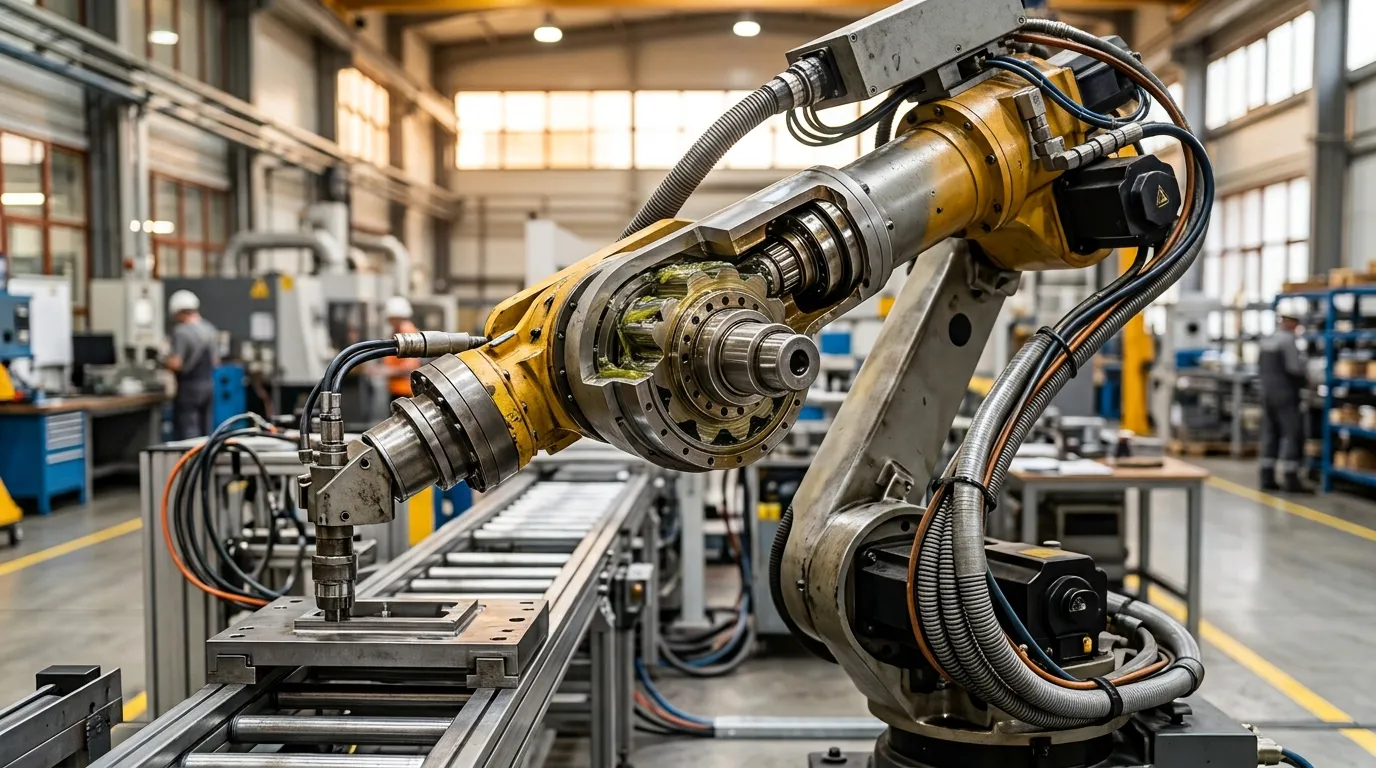
Robotergelenke verlangen eine hohe Drehmomentdichte, minimaler Rückschlag, Hohe Steifigkeit, und Widerstandsfähigkeit gegen Stoßlasten in einem kompakten Gehäuse – zykloidale Getriebe bieten alle vier durch ihr einzigartiges mehrzahniges Rollkontaktdesign.
Laut Cone Drive, Zykloidale Antriebe bewältigen ein hohes Drehmoment mit minimalem Spiel und werden in Roboterarmen eingesetzt, Aktuatoren, sowie Bewegungssteuerungssysteme, bei denen Kompaktheit und Hochleistungsübersetzungen erforderlich sind. Der Rollkontakt zwischen den zykloidalen Zahnradzähnen verringert das Verschleißrisiko, schwere Lasten ohne Ausfall zu ermöglichen.
Die folgende Tabelle ordnet die Designmerkmale von Zykloidgetrieben den spezifischen Vorteilen zu, die sie in robotischen Gelenken bieten:
| Konstruktionsmerkmal | Wie es funktioniert | Robotischer Nutzen |
|---|---|---|
| Exzentrische Nocken-Zykloidenscheibe | Kompaktes einstufiges Hochverhältnis | Hohe Reduktion der engen Fugenhülle |
| Mehrzahn-Rollkontakt | Last verteilt auf viele Flächen | Hohe Torsionssteifigkeit, Stoßfestigkeit |
| Rollender Kontakt (nicht rutschen) | Minimaler Verschleiß, Kein Zahnspalt | Über das Leben hinweg besteht nahezu keine Gegenreaktion |
| Dual-Disc-Design | Gegenwärts rotierende Scheiben heben Schwingungen auf | Sanfte Bewegung bei unterschiedlichen Geschwindigkeiten |
Das Mehrzahn-Meshing ist der entscheidende Vorteil. Wenn ein Roboterarm unter hoher Last die Richtung ändert, Das Zykloidgetriebe verteilt die Last gleichzeitig auf viele Rollflächen. Wie ein Robotikexperte anmerkte, wie ein Robotikexperte anmerkte, Dies gibt "hohes Drehmoment, Sanfte Bewegung, und fast keine Gegenreaktion" selbst bei schnellen Richtungswechseln. Ein Planetengetriebe würde unter denselben Bedingungen die Belastung auf ein einzelnes Zahnrad konzentrieren, Risiko von Schäden.
Was sind die Nachteile oder Einschränkungen von zykloidalen Getrieben??
Zykloidale Getriebe haben Nachteile – Schwingungen durch die Bahnbewegung, höhere Kosten als planetare Einheiten, und begrenzte Rückwärtsfahrbarkeit bei hohen Übersetzungen – aber das sind akzeptable Kompromisse bei robotischen Gelenken mit hoher Nutzlast, bei denen Präzision und Haltbarkeit wichtiger sind.
Die Haupteinschränkungen und ihr technischer Kontext:
- Vibration: Die Bahnbewegung der zykloidalen Scheibe erzeugt eine inhärente Schwingung. Das Dual-Disc-Design reduziert, beseitigt dies aber nicht; Roboterkonstrukteure müssen dies in Hochgeschwindigkeitsachsen berücksichtigen.
- Kosten: Laut Cone Drive, Zykloidale Zahnräder sind im Allgemeinen teurer in der Herstellung als planetare Alternativen. Allerdings, Sie bieten langfristige Einsparungen durch Langlebigkeit, Weniger Wartung, und höhere Effizienz in anspruchsvollen Anwendungen.
- Einschränkungen der Rückfahrbarkeit: Bei hohen Reduktionsverhältnissen, Reibung und der exzentrische Mechanismus erschweren das Rückwärtstreiben. Dies ist ein Sicherheitsvorteil für die Lastspeicherung, schränkt jedoch Anwendungen der Energierückgewinnung ein.
- Komplexität: Die Präzisionsbearbeitung, die für Zykloidscheiben und Exzentrik erforderlich ist, macht sie komplexer herzustellen als einfache Planetengetriebe.
Für Ingenieure, die die Kosten verschiedener Getriebetypen vergleichen, Das Verständnis der Gesamtkosten ist wichtiger als der ursprüngliche Kaufpreis in robotischen Anwendungen.
Kann man ein zykloidales Getriebe rückwärts steuern?
Einige zykloidale Getriebe können bei niedrigeren Untersetzungsverhältnissen rückwärtsgetrieben werden, Aber Reibung und der Exzentrik erschweren das Rücktrieb bei höheren Übersetzungen – eine nützliche Eigenschaft für die Lasthaltung, aber eine Einschränkung für Energierückgewinnung oder nachgiebige Bewegung.
Laut IMSystems, bei niedrigeren Übersetzungen, Einige zykloidale Antriebe können rückwärts angetrieben werden, Ermöglicht die Energierückgewinnung und -konformität in robotischen Systemen. Das bedeutet, dass das Getriebe unter bestimmten Bedingungen von der Ausgangsseite aus angetrieben werden kann. Allerdings, Wenn das Reduktionsverhältnis steigt, Die innere Reibung und der mechanische Vorteil des Exzentrischen Mechanismus wirken zusammen und widerstehen der Rückwärtsbewegung.
Für Roboterdesigner, Diese bedingte Rückfahrbarkeit ist ein zweischneidiges Schwert:
- Vorteil: Hochübersetzungs-Zykloidgetriebe halten die Lasten stabil, wenn die Leistung entnommen wird, wirkt als Bremse ohne zusätzliche Hardware.
- Begrenzung: Das Getriebe kann nicht zur Energierückgewinnung in regenerativen Systemen verwendet werden, und es wird nicht die rücksteuerbare Konformität bieten, die für bestimmte kollaborative oder zwangsgesteuerte Anwendungen erforderlich ist.
Zykloidale vs. harmonische Antriebe in der Robotik
Harmonische Antriebe dominieren leichte Roboterarme (1–20 kg Nutzlast) wobei das Präzisions-Gewichts-Verhältnis kritisch ist; Zykloidale Getriebe glänzen bei hochlastigen Robotern, bei denen die Stoßfestigkeit gewährleistet ist, Steifigkeit, und Haltbarkeit unter schwerer Last ist von größter Bedeutung.
Laut Frontiers in Robotics and AI, Die Haupttypen von Zahnrädern, die in Industrierobotern verwendet werden, sind Dehnwellenantriebe (Gemeinhin als harmonische Antriebe bezeichnet), Zykloidantriebe, und Planetenzahnradantriebe. Die Wahl hängt von der Nutzlastklasse des Roboters und den Betriebsbedingungen des Roboters ab.
| Attribut | Zykloidales Getriebe | Harmonischer Antrieb |
|---|---|---|
| Reduktionsverhältnis | 30:1–300:1 Einzelstufe | Hoch (Typische 50:1–160:1) |
| Gegenreaktion | ≤1 Arcmin möglich | Nahezu null |
| Drehmomentdichte | Ausgezeichnet | Ausgezeichnet (Feuerzeug) |
| Stoßlasttoleranz | Ausgezeichnet (bis zu 5x nominal) | Moderat (FlexSpline Fragile) |
| Vibration | Einige (Bahnbewegung) | Niedrig |
| Kosten | Höher als planetar | Höher als planetar |
| Bester Nutzlastbereich | Hochlastroboter | 1–20 kg schwere Roboter |
| Instandhaltung | Geringer Verschleiß, Nachhaltig | Flexspline-Ermüdung über die Zeit |
Ein klares Muster hat sich in der industriellen Robotik herausgezeichnet: Zykloidzahnräder werden in Hochnutzlastrobotern weit verbreitet eingesetzt, während Dehnwellen- oder Harmonische Antriebe viele Robotergelenke bei Robotern mit geringerer Nutzlast dominieren (1–20 kg). Das geringere Gewicht des Harmonic Drives und der nahezu null Rückspiel machen ihn für kleine Modelle attraktiv, fast, Präzise Waffen. Zykloidale Getriebe werden zur bevorzugten Wahl, wenn der Roboter schwerere Lasten bewältigen muss, Überleben von Schockereignissen, und die Präzision über eine längere Lebensdauer zu erhalten.
Für einen detaillierteren Vergleich dieser beiden Laufwerkstypen, Siehe unseren Leitfaden auf Zykloidgetriebe vs. Oberkörperantrieb.
Zykloidale vs. planetare Getriebe in der Robotik
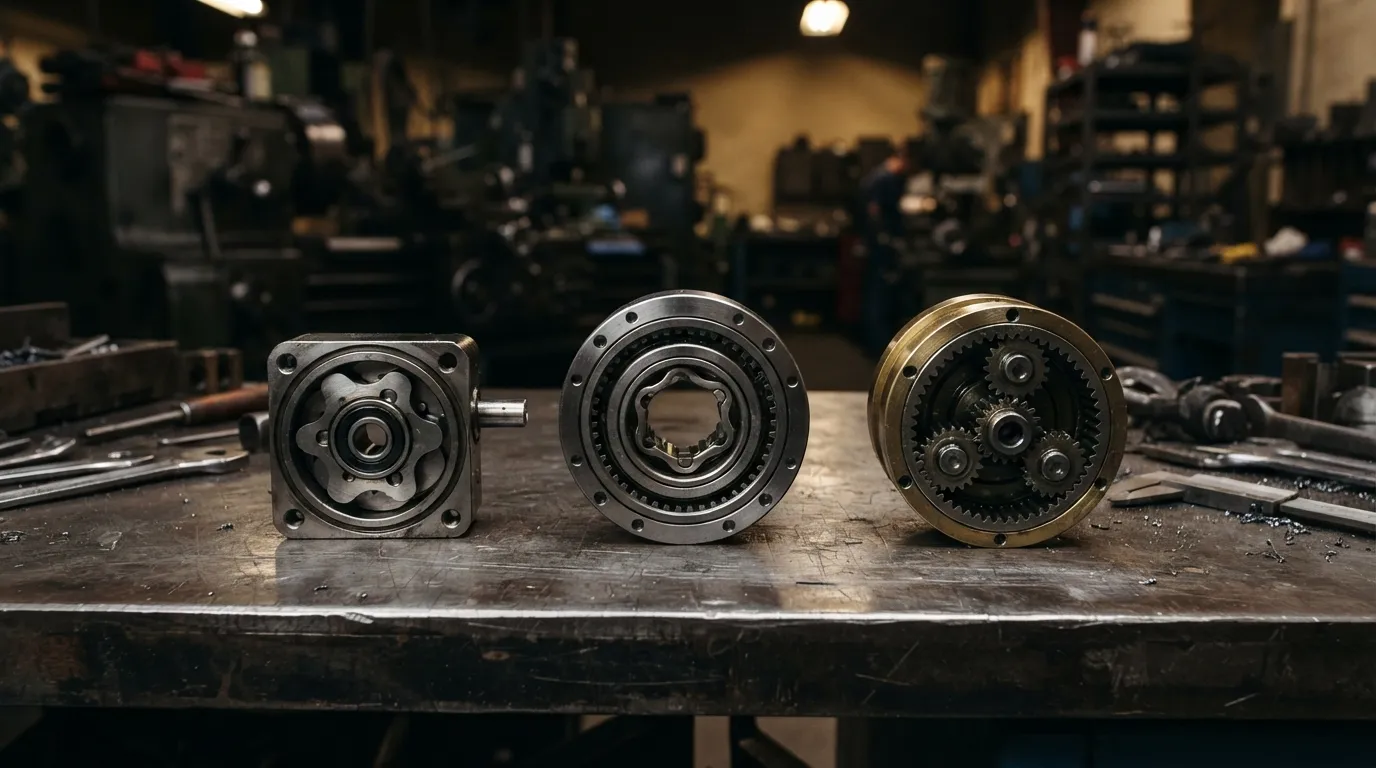
Planetengetriebe bieten günstigere Kosten, Höhere Effizienz, und geringere Schwingungen, Zykloidgetriebe sind jedoch Standardwahl, wenn eine Planeteneinheit stationäre Lasten überstehen würde, aber durch Stoßbelastungen ausfällt, Startup-Jams, oder häufige Richtungswechsel.
Wie Firgelli erklärt, erklärt, Der zykloidale Antrieb ist "die Standardwahl, wenn ein planetares Getriebe die stationäre Last übersteht, aber durch einen Start oder ein Stauereignis die Zähne beschädigt wird." Diese Unterscheidung ist entscheidend für robotische Anwendungen, bei denen das Gelenk häufig beginnt, Haltestellen, Umkehrungen, oder auf Widerstand stößt.
| Attribut | Zykloidales Getriebe | Planetares Getriebe |
|---|---|---|
| Reduktionsverhältnis | 30:1–300:1 Einzelstufe | 3:1–100:1 pro Etappe |
| Gegenreaktion | ≤1 Arcmin möglich | Typisch 3–10 Bogenminuten |
| Stoßlasttoleranz | Ausgezeichnet (bis zu 5x nominal) | Moderat (Zahnradzahn-Abschlagen) |
| Drehmomentdichte | Höher pro Gewicht | Weniger pro Gewicht |
| Effizienz | Gut, Etwas tiefer | Ausgezeichnet |
| Vibration | Einige (Bahnbewegung) | Niedrig |
| Kosten | Höher | Lower |
| Bester Einsatz | Shock loads, Hohe Präzision | Stationäre Lasten, Hochgeschwindigkeit |
Planetengetriebe sind die richtige Wahl, wenn die Last vorhersehbar ist, Die Geschwindigkeit ist hoch, und Kosteneffizienz hat Priorität. Zykloidale Getriebe rechtfertigen ihre höheren Kosten, wenn das Gelenk Stoßlasten absorbieren muss, Halten Sie den Rückstoß extrem niedrig, oder jahrelang ohne spielbedingte Wartung zu arbeiten.
Für einen ausführlichen technischen Vergleich dieser beiden Entwürfe, Siehe unsere Planetarisches vs. zykloidales Getriebe Analyse.
Wie man ein zykloidales Getriebe für ein Robotergelenk auswählt
Wählen Sie ein zykloidales Getriebe aus, indem Sie das Reduktionsverhältnis angeben, Gegenreaktion, Torsionssteifigkeit, Dauer- und Spitzendrehmoment, Geschwindigkeit, und die Montagekonfiguration – in dieser Prioritätsreihenfolge für die meisten Robotergelenke.
Der Auswahlprozess folgt einer logischen Abfolge:
- Bestimmung des Reduktionsverhältnisses erforderlich, um die Motordrehzahl an die erforderliche Gelenkgeschwindigkeit anzupassen. Einstufige zykloidale Getriebe decken 30:1 bis 300:1.
- Spezifizieren Sie die Spieltoleranz Basierend auf Anforderungen an die Positionsgenauigkeit. Für hochpräzise robotische Anwendungen, Zielen Sie auf Rückschlag unter 3 Bogenminuten (0.05 Grad), laut Arctos Robotics.
- Berechnung der Torsionssteifigkeitsanforderungen basierend auf der Last und der akzeptablen Durchbiegung unter dem Spitzendrehmoment.
- Definieren Sie kontinuierliches und Spitzendrehmoment für die Anwendung. Zur Orientierung, die GAM-GCL-Serie von robotischen Zykloidgetrieben bietet über ihren Größenbereich hinweg ein nominales Drehmoment von 167 bis 4410 Nm.
- Überprüfen Sie die Geschwindigkeitsbewertungen — zykloidale Getriebe haben maximale Eingangsdrehzahlen, die nicht überschritten werden dürfen.
- Größen- und Gewichtsbeschränkungen bestätigen für die Robotergelenkhülle.
- Montagekonfiguration auswählen — Flansch, Schacht, oder Hohlbohrungsoptionen müssen zum Gelenkdesign passen.
- Effizienz- und Kostenüberprüfungseffizienz Abwägungen gegen den Duty Cycle der Anwendung.
Für ausführliche Hinweise zum Auswahlprozess, Siehe Wie man einen zykloidalen Reduzer auswählt.
Endgültiges Urteil – Wann man sich für zykloidal statt harmonisch oder planetarisch entscheiden sollte
Wählen Sie zykloidale Roboter für Hochnutzlastroboter, stoßanfällige Achsen, oder wenn eine lange Lebensdauer mit minimalem Wartungsaufwand entscheidend ist; Wähle Oberton-Arme für leichte Präzisionsarme; Wähle Planetary für den stationären Zustand, Kostenempfindliche Anwendungen.
Drei Entscheidungsregeln fassen die technischen Leitlinien zusammen:
- Wählen Sie zykloidal, wenn: Der Roboter bewältigt hohe Nutzlasten, Das Gelenk erfährt Stoßlasten oder häufige Richtungswechsel, oder die Anwendung erfordert einen Spiel unter 3 Bogenminuten mit langer Lebensdauer.
- Wählen Sie harmonisch (Dehnungswelle) wenn: Der Roboter gehört zur Nutzlastklasse von 1–20 kg, Das Gewicht ist entscheidend, und die Anwendung verlangt nahezu keinen Rückschlag in einem leichten Gehäuse.
- Wählen Sie planetarisch, wenn: Die Last ist stabil, Schockereignisse sind selten, Die Geschwindigkeit ist hoch, und die Anfangskosten sind die Hauptbedingung.
Das zykloidale Getriebe verdient seinen Platz in robotischen Gelenken, weil es die schwierigsten technischen Probleme in der Roboterbewegung löst: Kombination von hoher Reduktion, Hohe Präzision, und hohe Haltbarkeit in einem kompakten Gehäuse, das den realen Missbrauch des industriellen Betriebs standhält.
Mingye entwirft und fertigt cycloidale Pinwheel-Reduzerer und andere Kraftübertragungsanlagen in seiner eigenen CNC-ausgerüsteten Fabrik. Für technische Beratung, die speziell für Ihr Design des robotischen Gelenks geeignet ist, kontaktiere das Mingye-Team.
Teilen Sie auf Social Social:


Kontaktieren Sie uns
In diesem Artikel
Rechtwinkliger Getriebemotor: Anpassung der elektrischen Versorgung, Variable Geschwindigkeit und Bremsen
26. Oktober, 2026
Planung einer Fasenreduktionsanlage: Setzen Sie die Anforderungen der Welle in ein praktisches Antriebslayout um
26. Oktober, 2026
Wahl eines Überkopfkrangetriebes anhand seiner Heb- oder Antriebsfunktion
26. Oktober, 2026
Ersatz eines industriellen Schneckengetriebes: Was man behalten und was neu bewerten sollte
25. Okt, 2026